เทคโนโลยี LiDAR และเทคโนโลยี AI Vision สำหรับโซลูชันการขนส่งทางรถไฟ (ส่วนที่ 2 - เทคโนโลยี)
ผู้เขียน: เวลาเผยแพร่: 2023-09-15 09:01:35
ในบทความนี้ เราจะกล่าวถึงวิธี การทำงานของ เทคโนโลยี LiDARและเทคโนโลยี AI ในการตรวจจับการบุกรุกทางเข้าอุโมงค์ในระบบขนส่งทางรถไฟ
I- หลักการทางเทคนิค
1. เทคโนโลยีการมองเห็นของ AI
ระบบจะรวบรวมภาพแบบเรียลไทม์ที่ด้านหน้าทางเข้าอุโมงค์ผ่านเซ็นเซอร์ภาพ และส่งไปยังโฮสต์ของระบบ โฮสต์ดำเนินการประมวลผล วิเคราะห์ และจัดเก็บภาพวิดีโอต้นฉบับแบบเรียลไทม์ โมดูลการวิเคราะห์ด้วยภาพจะระบุวัตถุแปลกปลอมบนแทร็กอย่างชาญฉลาดและทำเครื่องหมายในสตรีมวิดีโอ จากนั้นสตรีมวิดีโอจะถูกส่งไปยังโมดูลประมวลผลข้อมูลฟิวชั่นผ่านอินเทอร์เฟซภายใน ระบบนี้ใช้เพื่อตรวจจับการบุกรุกของวัตถุแปลกปลอมในระยะไกลเป็นหลัก หลักการตรวจจับแสดงในรูปด้านล่าง:
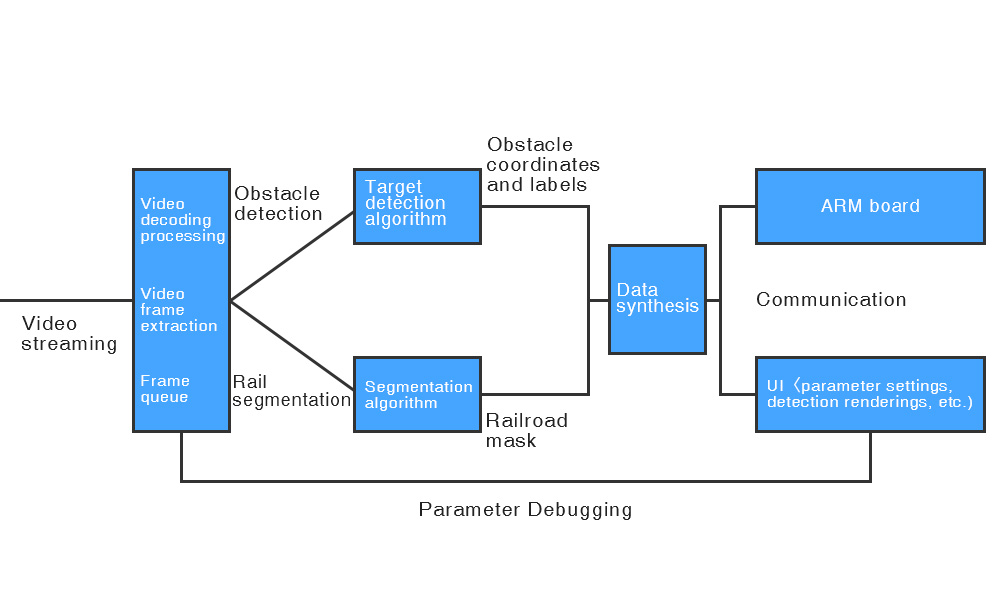
แผนผังการตรวจสอบด้วยสายตา
1 โมดูลการรวบรวมข้อมูลกล้อง: เพื่อรวบรวมข้อมูลสตรีม RTSP จากกล้องอุตสาหกรรมผ่าน LAN และระบบใช้การถอดรหัสแบบฮาร์ดเพื่อถอดรหัสข้อมูลที่เข้ารหัส
2 โมดูลการตรวจจับเป้าหมาย: ใช้อัลกอริธึมโครงข่ายประสาทเทียมเชิงลึกเพื่อตรวจจับสิ่งกีดขวางอย่างชาญฉลาดแบบเรียลไทม์ กระบวนการนี้รวมถึงการดึงคุณสมบัติ การถดถอยของเส้นขอบ และการจำแนกประเภทตัวแยกประเภท
3 โมดูลการแบ่งส่วนทางรถไฟ: ใช้อัลกอริธึมโครงข่ายประสาทเทียมเชิงลึกเพื่อระบุรางอย่างชาญฉลาดแบบเรียลไทม์
④ โมดูลชดเชยการทำนาย: ใช้อัลกอริธึมตัวกรองคาลมานเพื่อติดตามและชดเชยตำแหน่งเรียลไทม์ของอุปสรรค
⑤ โมดูลประมวลผลข้อมูลฟิวชั่น: ผลการตรวจจับสิ่งกีดขวางทางสายตาจะถูกส่งไปยังโมดูลประมวลผลข้อมูลฟิวชั่น ฉากการตรวจจับจะแสดงในรูป:
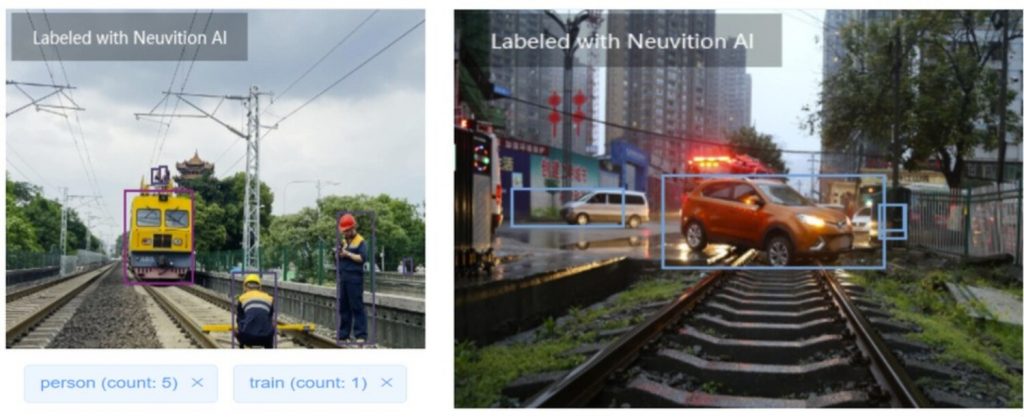
AI Vision ใช้ในการตรวจจับฉาก
2. เทคโนโลยี LiDAR
ด้วยเทคโนโลยีการวัดสัญญาณเสียงสะท้อนด้วยเลเซอร์ที่มีความแม่นยำสูง ข้อมูลพอยต์คลาวด์ที่ด้านหน้าทางเข้าอุโมงค์จะถูกรวบรวมเพื่อให้ได้ภาพสามมิติผ่านการสร้างแบบจำลองข้อมูล ข้อมูลพอยต์คลาวด์ที่ได้รับใหม่จะถูกส่งไปยังโฮสต์ของระบบ โปรเซสเซอร์ LiDAR รวมอัลกอริทึมในการคำนวณและวิเคราะห์ (โดยการเปรียบเทียบกับข้อมูลที่มีอยู่) และจัดเก็บข้อมูลพอยต์คลาวด์ที่ LiDAR ตรวจพบไว้ด้านหน้า เพื่อรับข้อมูลเกี่ยวกับการวางแนว ขนาด และระยะห่างของวัตถุที่บุกรุก ตามการออกแบบเชิงตรรกะ ระบบแจ้งเตือนล่วงหน้า เพื่อการตรวจจับวัตถุแปลกปลอมในระยะใกล้เป็นหลัก เทคโนโลยี LiDAR มีลักษณะทางเทคนิค เช่น ความแม่นยำในการตรวจจับสูงและความเข้มของเสียงสะท้อนที่แม่นยำ
ครั้งที่สอง การแนะนำโซลูชัน
1. การแนะนำวิธีแก้ปัญหา
โซลูชันนี้มีการใช้ Neuvition LiDAR และกล้องเป็นกล้องที่ลูกค้าระบุหรือเป็นกล้องทั่วไปในตลาดที่เหมาะกับเทคโนโลยี Neuvition
โปรเจ็กต์นี้ใช้ LiDAR Titan M1 แบบบรรทัดเดียวความละเอียดสูงและโมดูลตรวจจับกล้องเพื่อสร้างการสแกนสามมิติและการรับภาพของทางเข้าอุโมงค์ ระบบได้รับข้อมูลพอยต์คลาวด์แบบเรียลไทม์ผ่านการสแกน LiDAR จากนั้นวิเคราะห์และประมวลผลข้อมูลนี้ โดยใช้อัลกอริธึมการจัดกลุ่มและการเปรียบเทียบสำหรับการตรวจสอบแบบเรียลไทม์และการเตือนล่วงหน้าเกี่ยวกับวัตถุที่บุกรุก ในเวลาเดียวกัน ระบบยังติดตั้งโมดูลรับวิดีโอสำหรับจับภาพและข้อมูลวิดีโอแบบเรียลไทม์ อัลกอริธึม AI ใช้เพื่อระบุวัตถุที่บุกรุก และประมวลผลผลลัพธ์การจดจำสองรายการอย่างครอบคลุมเพื่อสร้างสัญญาณเตือนล่วงหน้าและเรียกใช้โมดูลเสียงและสัญญาณเตือนไฟในสถานที่ นอกจากนี้ ระบบยังมีความสามารถในการสื่อสารไร้สาย 5G ซึ่งสามารถส่งข้อมูลพอยต์คลาวด์และข้อมูลรูปภาพแบบเรียลไทม์ไปยังเซิร์ฟเวอร์คลาวด์เพื่อการเตือนล่วงหน้าระดับแพลตฟอร์ม
ที่ทางเข้าอุโมงค์ เราใช้ LiDAR และกล้องที่เสริมด้วยคอมพิวเตอร์แม่ข่าย เพื่อโต้ตอบกับเซิร์ฟเวอร์ผ่านการสื่อสารไร้สาย 5G หรือการสื่อสารด้วยใยแก้วนำแสง เพื่อให้บรรลุการตรวจสอบความปลอดภัยทางเข้าอุโมงค์และบริการเตือนภัยล่วงหน้าอย่างครอบคลุม
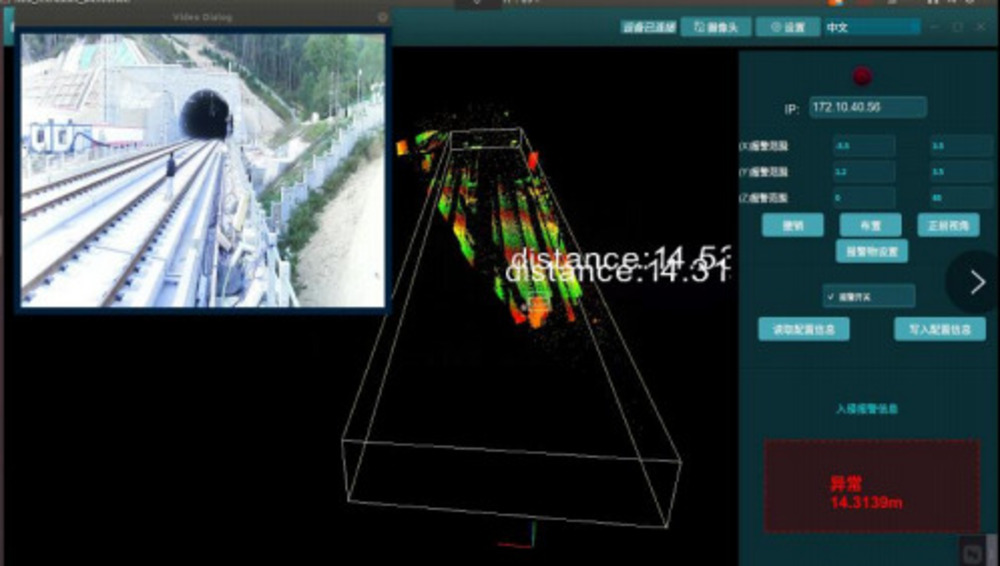
อินเทอร์เฟซระบบตรวจสอบการบุกรุกทางเข้าอุโมงค์
2. สถาปัตยกรรมระบบ
ระบบตรวจสอบการบุกรุกทางเข้าอุโมงค์รถไฟที่ใช้ LiDAR แบ่งออกเป็นสามส่วน: ระบบการตรวจจับ ระบบประมวลผล และระบบเอาต์พุตผลลัพธ์ ระบบการรับรู้ใช้เทคโนโลยี LiDAR โซลิดสเตตความละเอียดสูงและโมดูลรับกล้องเพื่อรวบรวมข้อมูลเชิงพื้นที่สามมิติและข้อมูลภาพวิดีโอบนเว็บไซต์แบบเรียลไทม์ จากนั้นส่งข้อมูลพอยต์คลาวด์และข้อมูลรูปภาพไปยังระบบประมวลผลเพื่อการประมวลผล . ระบบการประมวลผลถูกใช้งานโดยเครื่องคำนวณ Edge เพื่อดำเนินการประมวลผลอัลกอริธึมแบบเรียลไทม์กับข้อมูลพอยต์คลาวด์ LiDAR หากเกินระยะห่างที่ปลอดภัยที่ตั้งไว้ ระบบจะส่งสัญญาณเตือนภัยด้วยเสียงและภาพในสถานที่แบบเรียลไทม์ทันที ในเวลาเดียวกัน ข้อมูลแบบเรียลไทม์บนไซต์จะถูกส่งไปยังแพลตฟอร์มคลาวด์ผ่านโมดูลการสื่อสาร 5G เพื่อให้เกิดการดูและการประสานงานการประมวลผลในสถานที่จากระยะไกล และสามารถบันทึกข้อมูลลงในเซิร์ฟเวอร์ภายในหรือบนคลาวด์ได้ ผลลัพธ์เอาท์พุตที่ไซต์งานและผลลัพธ์ถอยหลังเข้าคลองจะแสดงบนหน้าจอแสดงผล ในเวลาเดียวกัน อินเทอร์เฟซการแสดงผลมีอินเทอร์เฟซการควบคุมแบบโต้ตอบ ซึ่งสามารถตั้งค่า ควบคุม และปรับพารามิเตอร์ที่เกี่ยวข้องของอุปกรณ์ระบบได้
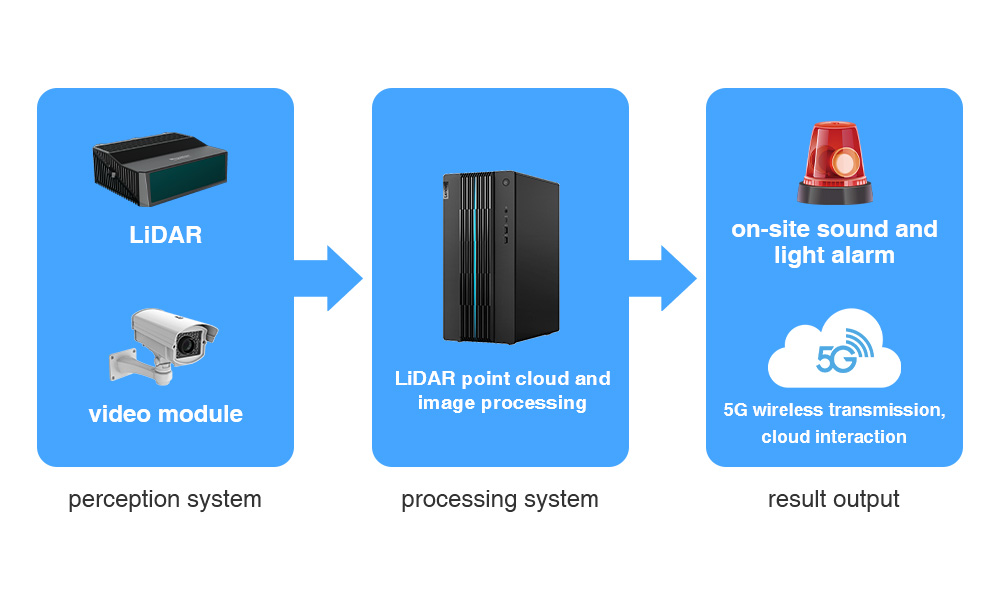
สถาปัตยกรรมระบบ
3. หน้าที่หรือข้อดีของการแก้ปัญหา
- ช่วงการตรวจจับ LiDAR สามารถเข้าถึง 200 เมตร และมุมมองคือ 45°*25°;
- ความแม่นยำในการตรวจจับคือ 99%;
- ระบบจะส่งข้อมูลการสร้างแบบจำลองสามมิติและข้อมูลภาพของทางเข้าอุโมงค์แบบเรียลไทม์
- แสดงขนาด ความเร็ว การวางแนว รูปร่าง และข้อมูลอื่นๆ ของวัตถุ
- เชื่อมโยงเสียงและสัญญาณเตือนไฟ
- ตระหนักถึงการจัดการแบบไดนามิกและการรายงานข้อมูลเอาท์พุตของทางเข้าอุโมงค์หลายแห่ง