Tecnologia LiDAR e tecnologia AI Vision para solução de transporte ferroviário (Parte 2-Tecnologia)
Autor: Data de publicação: 15/09/2023 09:01:35
Neste artigo, discutiremos como a tecnologia LiDAR e a tecnologia de visão computacional por IA funcionam para a detecção de intrusões na entrada de túneis no transporte ferroviário.
I. Princípio Técnico
1. Tecnologia de visão de IA
O sistema coleta imagens em tempo real na frente da entrada do túnel por meio de sensores visuais e as envia ao host do sistema. O host realiza processamento, análise e armazenamento em tempo real na imagem de vídeo de origem. O módulo de análise visual identifica de forma inteligente objetos estranhos na pista e os marca no fluxo de vídeo. O fluxo de vídeo é então transmitido ao módulo de processamento de fusão de dados através de uma interface interna. Este sistema é usado principalmente para detectar intrusões de objetos estranhos a longa distância. O princípio de detecção é mostrado na figura abaixo:
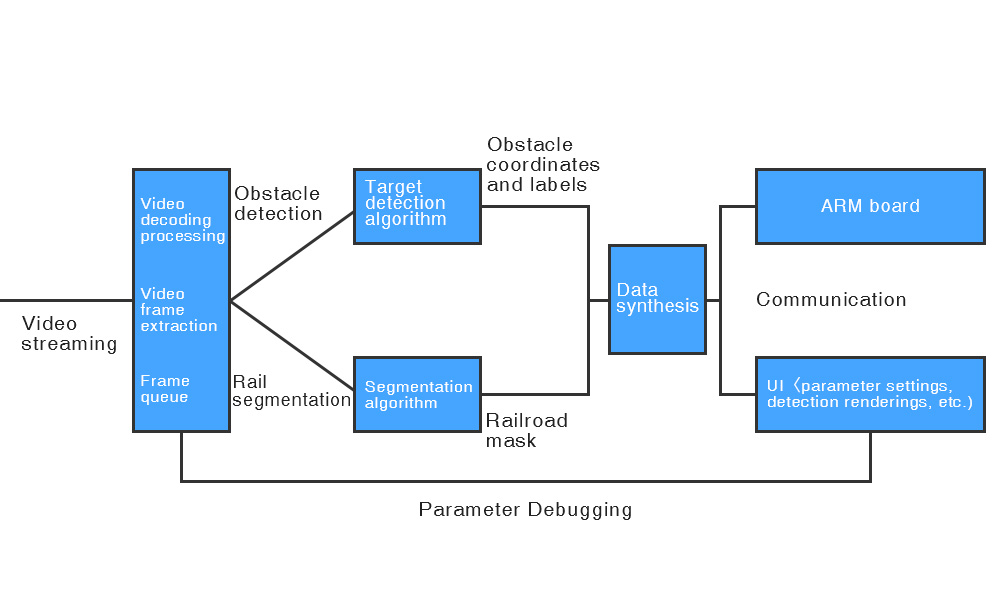
Diagrama esquemático de inspeção visual
① Módulo de coleta de dados da câmera: para coletar informações de dados de fluxo RTSP de câmeras industriais através da LAN, e o sistema usa decodificação rígida para decodificar os dados codificados;
② Módulo de detecção de alvo: usando algoritmo de rede neural profunda para detectar obstáculos de forma inteligente em tempo real, o processo inclui extração de recursos, regressão de fronteira e classificação de classificador;
③ Módulo de segmentação ferroviária: usando algoritmos de rede neural profunda para identificar trilhos de forma inteligente em tempo real;
④ Módulo de compensação de previsão: usando o algoritmo de filtro de Kalman para rastrear e compensar a posição dos obstáculos em tempo real;
⑤ Módulo de processamento de fusão de dados: Os resultados visuais da detecção de obstáculos serão transmitidos ao módulo de processamento de fusão de dados. A cena de detecção é mostrada na figura:
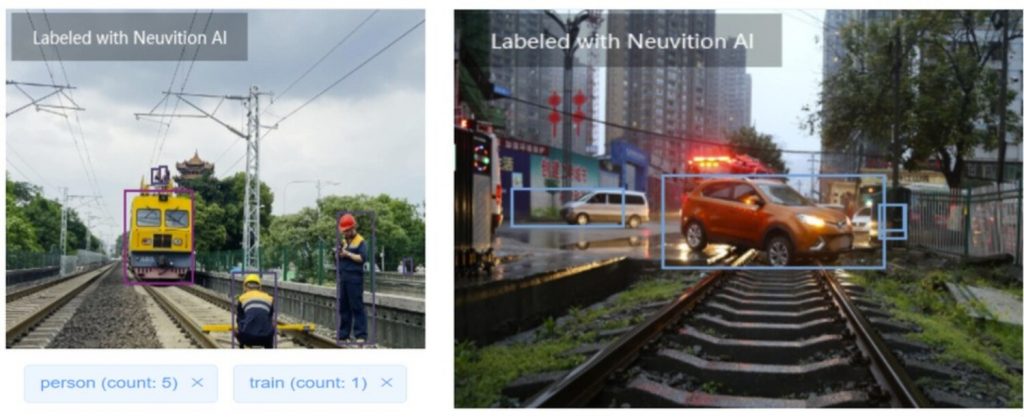
AI Vision usada para detectar cenas
2. Tecnologia LiDAR
Com base na tecnologia de medição de sinal de eco a laser de alta precisão, os dados da nuvem de pontos na frente da entrada do túnel são coletados para obter imagens tridimensionais por meio de modelagem de dados. Os dados da nuvem de pontos recém-obtidos são enviados ao host do sistema. O processador LiDAR combina algoritmos para calcular e analisar (comparando com dados existentes) e armazenar antecipadamente os dados da nuvem de pontos detectados pelo LiDAR, obtendo informações sobre a orientação, tamanho e distância dos objetos intrusos. Com base no seu design lógico, fornece alerta precoce, principalmente para detecção de objetos estranhos a curta distância. A tecnologia LiDAR possui características técnicas como alta precisão de detecção e intensidade de eco precisa.
II. Introdução à solução
1. Introdução à solução
Nesta solução é adotado Neuvition LiDAR, e a câmera é aquela especificada pelo cliente ou a câmera convencional do mercado combinada com a Neuvition Technology.
O projeto usa um LiDAR Titan M1 de linha única de alta resolução e um módulo de aquisição de câmera para realizar digitalização tridimensional e aquisição de imagem da entrada do túnel. O sistema obtém dados de nuvem de pontos em tempo real por meio de varredura LiDAR e, em seguida, analisa e processa esses dados, usando algoritmos de agrupamento e comparação para monitoramento em tempo real e alerta precoce de objetos intrusos. Ao mesmo tempo, o sistema também está equipado com um módulo de aquisição de vídeo para capturar imagens e dados de vídeo em tempo real. O algoritmo de IA é usado para identificar objetos intrusos e processar de forma abrangente dois resultados de reconhecimento para gerar um sinal de alerta antecipado e acionar o módulo de alarme sonoro e luminoso no local. Além disso, o sistema possui recursos de comunicação sem fio 5G, que podem transmitir dados de nuvem de pontos e dados de imagem em tempo real para o servidor em nuvem para alerta antecipado em nível de plataforma.
Na entrada do túnel, usamos LiDAR e uma câmera, complementada por um computador host, para interagir com o servidor por meio de comunicação sem fio 5G ou comunicação de fibra óptica, para obter monitoramento abrangente de segurança na entrada do túnel e serviços de alerta precoce.
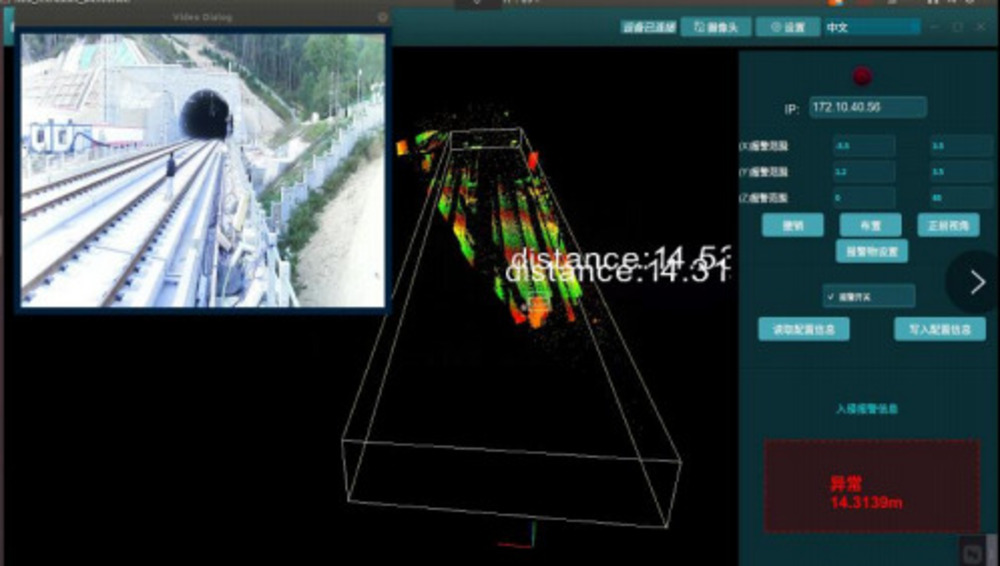
Interface do sistema de monitoramento de intrusão de entrada de túnel
2. Arquitetura do sistema
O sistema de monitoramento de intrusão na entrada do túnel ferroviário baseado em LiDAR é dividido em três partes: o sistema de detecção, o sistema de processamento e o sistema de saída de resultados. O sistema de percepção usa tecnologia LiDAR de estado sólido de alta resolução e módulos de aquisição de câmera para coletar informações espaciais tridimensionais e informações de imagem de vídeo no local em tempo real e, em seguida, envia os dados de nuvem de pontos e dados de imagem para o sistema de processamento para processamento. . O sistema de processamento é implementado por uma calculadora de borda, para realizar o processamento do algoritmo em tempo real nos dados da nuvem de pontos LiDAR. Se a distância segura predefinida for excedida, o sistema acionará imediatamente um aviso em tempo real de alarmes sonoros e visuais no local. Ao mesmo tempo, os dados em tempo real no local são enviados para a plataforma em nuvem através do módulo de comunicação 5G, para realizar visualização remota e coordenação do processamento no local, e os dados podem ser salvos em servidores locais ou em nuvem. Os resultados de saída no local e os resultados retrógrados são exibidos na tela. Ao mesmo tempo, a interface de exibição está equipada com uma interface de controle interativa, que pode definir, controlar e ajustar parâmetros relevantes do equipamento do sistema.
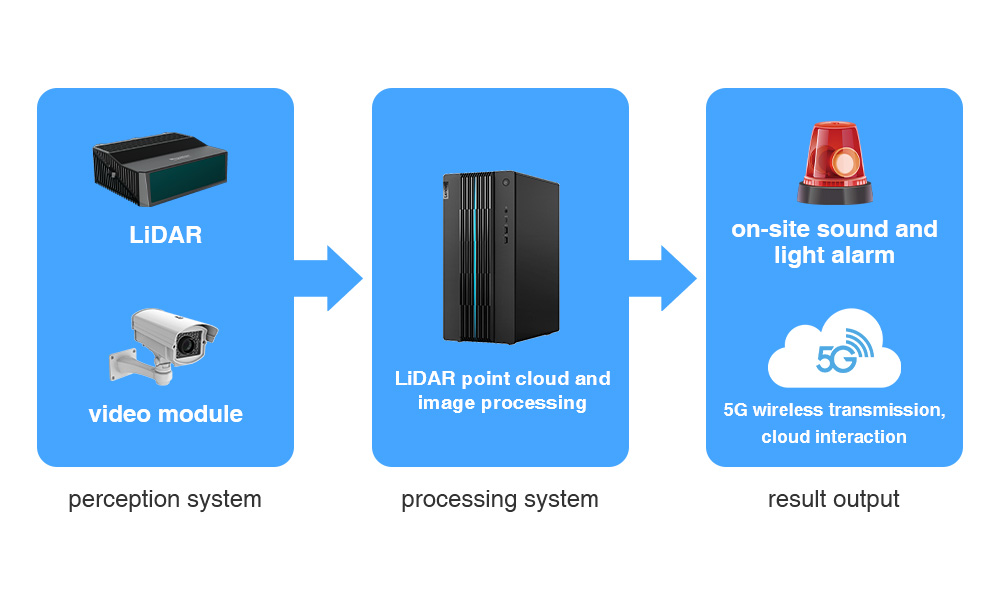
Arquitetura do Sistema
3. Funções ou vantagens da solução
- O alcance de detecção LiDAR pode chegar a 200 metros e o campo de visão é de 45°*25°;
- A precisão da detecção é de 99%;
- O sistema gera dados de modelagem tridimensional e dados de imagem da entrada do túnel em tempo real;
- Produza o tamanho, velocidade, orientação, forma e outras informações do objeto;
- Alarme sonoro e luminoso vinculado;
- Realize gerenciamento dinâmico e relatórios de dados de saída de múltiplas entradas de túneis;