LiDAR-technologie en AI Vision-technologie voor spoorvervoeroplossingen (deel 2-technologie)
Auteur: Publicatiedatum: 2023-09-15 09:01:35
In dit artikel bespreken we hoe LiDAR-technologie en AI-beeldherkenningstechnologie worden ingezet voor het detecteren van ongewenste bezoekers bij tunnelingangen in het spoorvervoer.
I. Technisch principe
1. AI-visietechnologie
Het systeem verzamelt via visuele sensoren realtime beelden vóór de tunnelingang en stuurt deze naar de systeemhost. De host voert real-time verwerking, analyse en opslag uit op het bronvideobeeld. De visuele analysemodule identificeert op intelligente wijze vreemde voorwerpen op de baan en markeert deze in de videostream. De videostream wordt vervolgens via een interne interface naar de datafusieverwerkingsmodule verzonden. Dit systeem wordt voornamelijk gebruikt voor het detecteren van indringers van vreemde voorwerpen over lange afstanden. Het detectieprincipe wordt weergegeven in de onderstaande figuur:
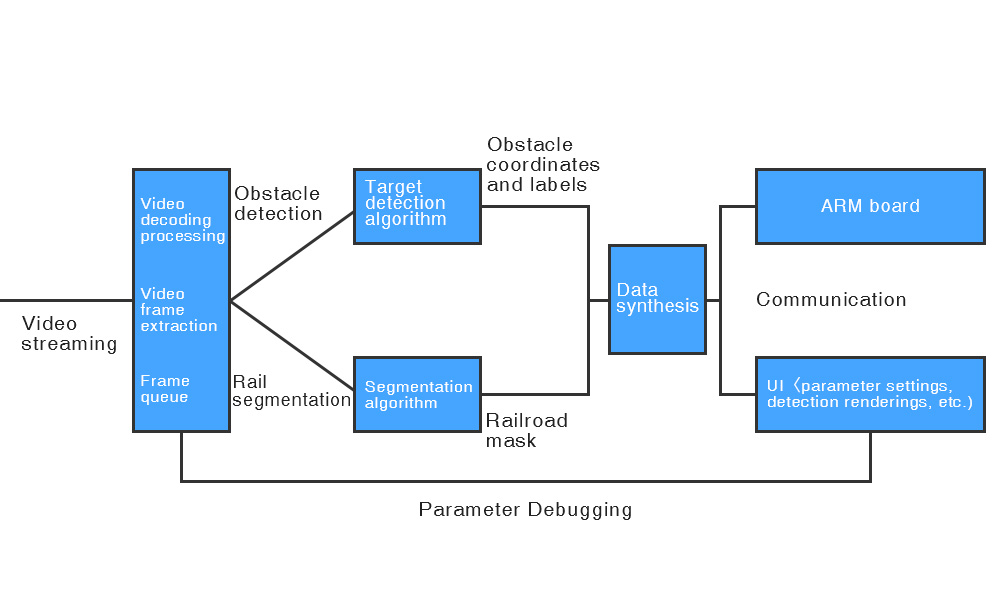
Schematisch diagram van visuele inspectie
① Module voor het verzamelen van cameragegevens: om RTSP-streamgegevensinformatie van industriële camera's via het LAN te verzamelen, en het systeem gebruikt harde decodering om de gecodeerde gegevens te decoderen;
② Doeldetectiemodule: met behulp van een diep neuraal netwerkalgoritme om op intelligente wijze obstakels in realtime te detecteren, omvat het proces kenmerkextractie, grensregressie en classificatie van classificaties;
③ Spoorwegsegmentatiemodule: gebruik van diepe neurale netwerkalgoritmen om rails op intelligente wijze in realtime te identificeren;
④ Module voor voorspellingscompensatie: gebruik van het Kalman-filteralgoritme om de realtime positie van obstakels te volgen en te compenseren;
⑤ Datafusieverwerkingsmodule: de visuele obstakeldetectieresultaten worden verzonden naar de datafusieverwerkingsmodule. De detectiescène wordt weergegeven in de figuur:
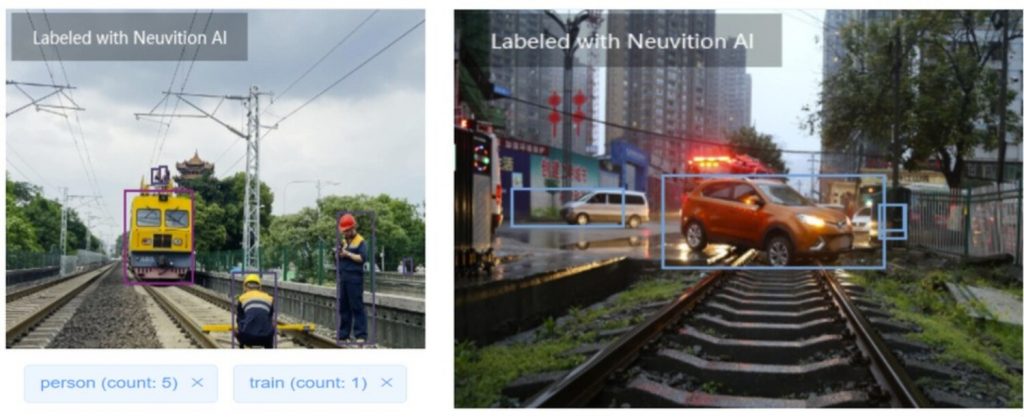
AI Vision gebruikt om scènes te detecteren
2. LiDAR-technologie
Op basis van de zeer nauwkeurige laser-echosignaalmeettechnologie worden de puntenwolkgegevens vóór de tunnelingang verzameld om door middel van datamodellering driedimensionale beeldvorming te verkrijgen. De nieuw verkregen puntenwolkgegevens worden naar de systeemhost verzonden. De LiDAR-processor combineert algoritmen om de door de LiDAR gedetecteerde puntenwolkgegevens te berekenen en te analyseren (door deze te vergelijken met bestaande gegevens) en op te slaan, waardoor informatie wordt verkregen over de oriëntatie, grootte en afstand van binnendringende objecten. Op basis van zijn logische ontwerp biedt het een vroegtijdige waarschuwing, voornamelijk voor het detecteren van vreemde voorwerpen op korte afstand. LiDAR-technologie heeft technische kenmerken zoals een hoge detectienauwkeurigheid en nauwkeurige echo-intensiteit.
II. Oplossing introductie
1. Introductie van de oplossing
In deze oplossing wordt Neuvition LiDAR gebruikt, en de camera is de camera die door de klant is gespecificeerd of de conventionele camera op de markt, gekoppeld aan Neuvition Technology.
Het project maakt gebruik van een single-line LiDAR Titan M1 met hoge resolutie en een camera-acquisitiemodule om driedimensionale scanning en beeldacquisitie van de tunnelingang te realiseren. Het systeem verkrijgt realtime puntenwolkgegevens via LiDAR-scanning en analyseert en verwerkt deze gegevens vervolgens met behulp van cluster- en vergelijkingsalgoritmen voor realtime monitoring en vroegtijdige waarschuwing voor binnendringende objecten. Tegelijkertijd is het systeem ook uitgerust met een video-acquisitiemodule voor het vastleggen van realtime beelden en videogegevens. Het AI-algoritme wordt gebruikt om binnendringende objecten te identificeren en twee herkenningsresultaten volledig te verwerken om een vroegtijdig waarschuwingssignaal te genereren en de geluids- en lichtalarmmodule ter plaatse te activeren. Bovendien beschikt het systeem over draadloze 5G-communicatiemogelijkheden, die realtime puntenwolkgegevens en beeldgegevens naar de cloudserver kunnen verzenden voor vroegtijdige waarschuwing op platformniveau.
Bij de tunnelingang gebruiken we LiDAR en een camera, aangevuld met een hostcomputer, om te communiceren met de server via 5G draadloze communicatie of glasvezelcommunicatie, om uitgebreide veiligheidsbewaking en vroegtijdige waarschuwingsdiensten voor de tunnelingang te realiseren.
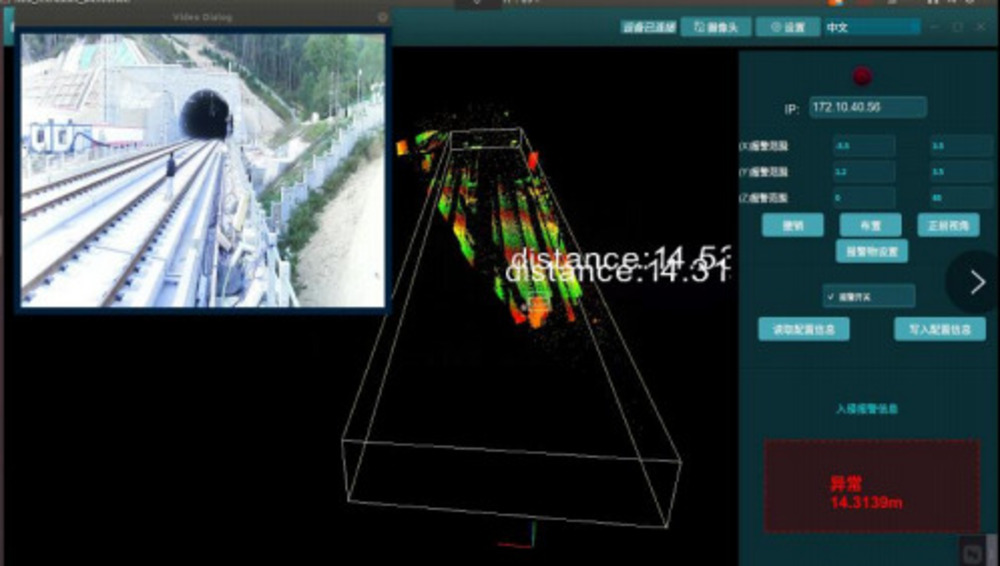
Interface voor inbraakbewakingssysteem bij tunnelingang
2. Systeemarchitectuur
Het op LiDAR gebaseerde inbraakbewakingssysteem voor de ingang van spoorwegtunnels is verdeeld in drie delen: het detectiesysteem, het verwerkingssysteem en het resultaatuitvoersysteem. Het perceptiesysteem maakt gebruik van solid-state LiDAR-technologie met hoge resolutie en camera-acquisitiemodules om de driedimensionale ruimtelijke informatie en videobeeldinformatie ter plaatse in realtime te verzamelen en vervolgens de puntenwolkgegevens en beeldgegevens naar het verwerkingssysteem te sturen voor verwerking . Het verwerkingssysteem wordt geïmplementeerd door een edge-calculator, om realtime algoritmeverwerking uit te voeren op de LiDAR-puntenwolkgegevens. Als de vooraf ingestelde veilige afstand wordt overschreden, activeert het systeem onmiddellijk een realtime waarschuwing met ter plaatse hoorbare en zichtbare alarmen. Tegelijkertijd worden de realtime gegevens ter plaatse via de 5G-communicatiemodule naar het cloudplatform gestuurd, om weergave op afstand en coördinatie van de verwerking ter plaatse te realiseren, en kunnen gegevens worden opgeslagen op lokale of cloudservers. De outputresultaten ter plaatse en de retrograde resultaten worden op het beeldscherm weergegeven. Tegelijkertijd is de displayinterface uitgerust met een interactieve besturingsinterface, die relevante parameters van de systeemapparatuur kan instellen, besturen en aanpassen.
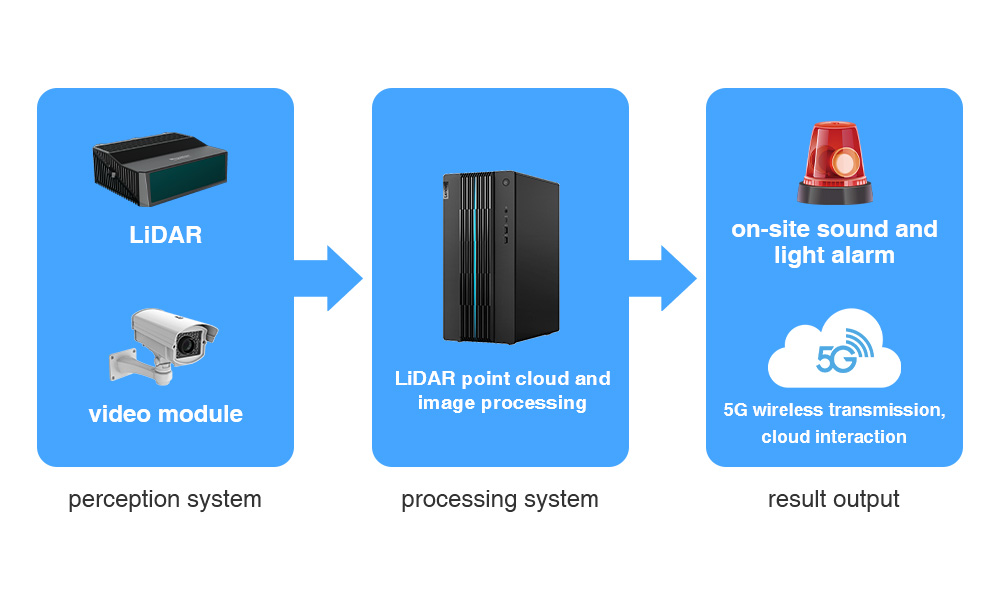
Systeem Architectuur
3. Functies of voordelen van de oplossing
- Het LiDAR-detectiebereik kan 200 meter bedragen en het gezichtsveld is 45°*25°;
- Detectienauwkeurigheid is 99%;
- Het systeem voert in realtime driedimensionale modelleringsgegevens en beeldgegevens van de tunnelingang uit;
- Voer de grootte, snelheid, oriëntatie, vorm en andere informatie van het object uit;
- Gekoppeld geluids- en lichtalarm;
- Realiseer dynamisch beheer en outputdatarapportage van meerdere tunnelingangen;