טכנולוגיית LiDAR וטכנולוגיית AI Vision לפתרון תחבורה ברכבת (חלק 2-טכנולוגיה)
מחבר: זמן פרסום: 15-09-2023 09:01:35
במאמר זה נדון כיצד טכנולוגיית LiDAR וטכנולוגיית ראייה מבוססת בינה מלאכותית פועלות לגילוי חדירות לכניסה למנהרות בתחבורה רכבתית.
I. עיקרון טכני
1. טכנולוגיית ראיית AI
המערכת אוספת תמונות בזמן אמת מול כניסת המנהרה באמצעות חיישנים חזותיים ושולחת אותן למארח המערכת. המארח מבצע עיבוד, ניתוח ואחסון בזמן אמת בתמונת הווידאו המקור. מודול הניתוח החזותי מזהה באופן מושכל עצמים זרים על המסלול ומסמן אותם בזרם הווידאו. זרם הווידאו מועבר לאחר מכן למודול עיבוד היתוך נתונים דרך ממשק פנימי. מערכת זו משמשת בעיקר לזיהוי חדירות למרחקים ארוכים של עצמים זרים. עקרון הזיהוי מוצג באיור שלהלן:
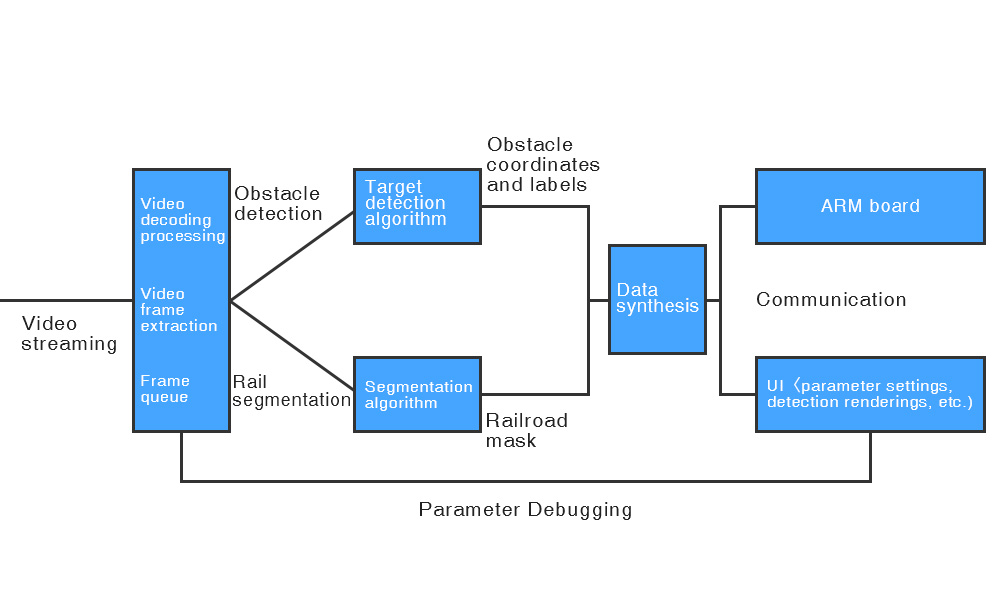
תרשים סכמטי של בדיקה חזותית
① מודול איסוף נתוני מצלמה: לאיסוף מידע זרם RTSP ממצלמות תעשייתיות דרך ה-LAN, והמערכת משתמשת בפענוח קשיח כדי לפענח את הנתונים המקודדים;
② מודול זיהוי יעדים: שימוש באלגוריתם רשת עצבית עמוקה לאיתור מושכל של מכשולים בזמן אמת, התהליך כולל מיצוי תכונה, רגרסיית גבול וסיווג מסווג;
③ מודול פילוח רכבת: שימוש באלגוריתמים עמוקים של רשת עצבית לזיהוי מושכל של מסילות בזמן אמת;
④ מודול פיצוי חיזוי: שימוש באלגוריתם מסנן קלמן למעקב ולפיצוי על המיקום בזמן אמת של מכשולים;
⑤ מודול עיבוד היתוך נתונים: תוצאות זיהוי המכשולים החזותיים ישודרו למודול עיבוד היתוך נתונים. סצנת הזיהוי מוצגת באיור:
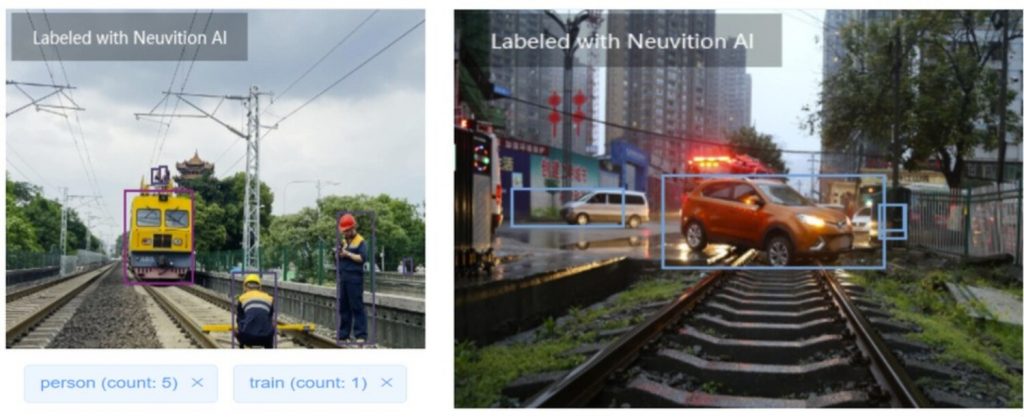
AI Vision משמש לזיהוי סצינות
2. טכנולוגיית LiDAR
בהתבסס על טכנולוגיית מדידת אותות הד בלייזר בדיוק גבוה, נאספים נתוני ענן הנקודות מול פתח המנהרה כדי להשיג הדמיה תלת מימדית באמצעות מודל נתונים. נתוני ענן הנקודות החדשים שהתקבלו נשלחים למארח המערכת. מעבד ה-LiDAR משלב אלגוריתמים לחישוב וניתוח (על ידי השוואה עם נתונים קיימים), ולאחסן את נתוני ענן הנקודות שזוהו על ידי ה-LiDAR מלפנים, משיג מידע על הכיוון, הגודל והמרחק של עצמים חודרים. בהתבסס על העיצוב ההגיוני שלו, הוא מספק התרעה מוקדמת, בעיקר לאיתור עצמים זרים מטווח קרוב. לטכנולוגיית LiDAR מאפיינים טכניים כגון דיוק זיהוי גבוה ועוצמת הד מדויקת.
II. מבוא לפתרון
1. הקדמת פתרון
Neuvition LiDAR מאומצת בפתרון זה, והמצלמה היא זו שצוינה על ידי הלקוח או המצלמה המקובלת בשוק בהתאמה לטכנולוגיית Neuvion.
הפרויקט משתמש ב-LiDAR Titan M1 ברזולוציה גבוהה ובמודול רכישת מצלמה כדי לממש סריקה תלת מימדית ורכישת תמונה של כניסת המנהרה. המערכת משיגה נתוני ענן נקודות בזמן אמת באמצעות סריקת LiDAR, ולאחר מכן מנתחת ומעבדת את הנתונים הללו, תוך שימוש באלגוריתמים של אשכולות והשוואה לניטור בזמן אמת והתרעה מוקדמת על אובייקטים חודרים. במקביל, המערכת מצוידת גם במודול רכישת וידאו ללכידת תמונות ונתוני וידאו בזמן אמת. אלגוריתם AI משמש לזיהוי עצמים חודרים, ועיבוד מקיף של שתי תוצאות זיהוי כדי ליצור אות אזהרה מוקדם ולהפעיל את מודול אזעקת הקול והאור באתר. בנוסף, למערכת יכולות תקשורת אלחוטית 5G, שיכולות להעביר נתוני ענן נקודות ונתוני תמונה בזמן אמת לשרת הענן לצורך התרעה מוקדמת ברמת הפלטפורמה.
בכניסה למנהרה, אנו משתמשים ב-LiDAR ובמצלמה, בתוספת מחשב מארח, כדי ליצור אינטראקציה עם השרת באמצעות תקשורת אלחוטית 5G או תקשורת סיבים אופטיים, כדי להשיג ניטור בטיחות מקיף בכניסה למנהרה ושירותי התרעה מוקדמת.
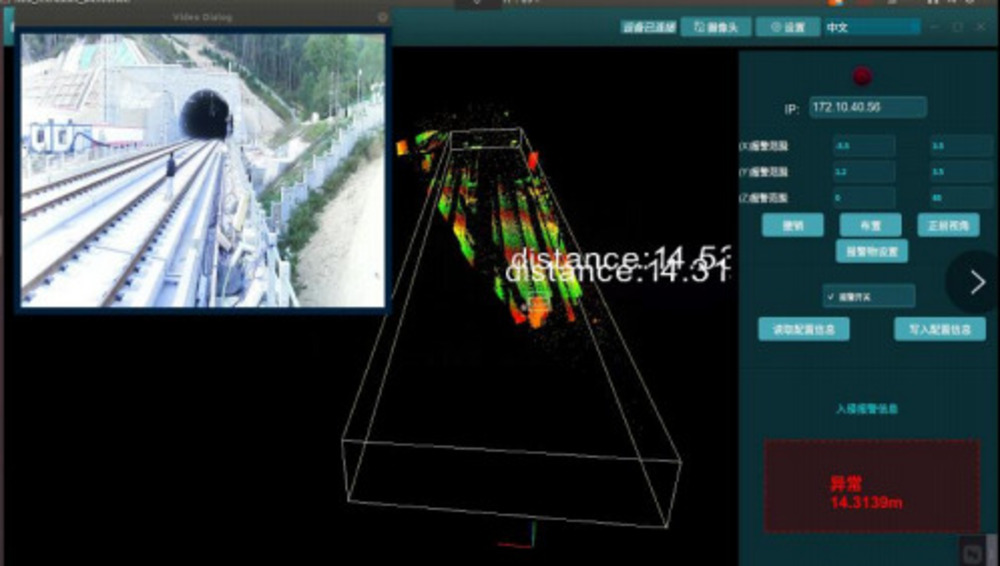
ממשק מערכת ניטור חדירת כניסת מנהרה
2. ארכיטקטורת מערכת
מערכת ניטור חדירת מנהרת הרכבת המבוססת על LiDAR מחולקת לשלושה חלקים: מערכת החישה, מערכת העיבוד ומערכת הפלט של התוצאה. מערכת התפיסה משתמשת בטכנולוגיית LiDAR במצב מוצק ברזולוציה גבוהה ובמודולי רכישת מצלמה כדי לאסוף את המידע המרחבי התלת מימדי ומידע תמונת וידאו באתר בזמן אמת, ולאחר מכן שולחת את נתוני ענן הנקודות ונתוני התמונה למערכת העיבוד לעיבוד . מערכת העיבוד מיושמת על ידי מחשבון קצה, לביצוע עיבוד אלגוריתמים בזמן אמת על נתוני ענן הנקודות של LiDAR. אם חריגה מהמרחק הבטוח שנקבע מראש, המערכת תפעיל מיד אזהרה בזמן אמת על אזעקות קוליות וחזותיות באתר. במקביל, הנתונים בזמן אמת באתר נשלחים לפלטפורמת הענן באמצעות מודול תקשורת 5G, למימוש צפייה מרחוק ותיאום עיבוד באתר, וניתן לשמור נתונים בשרתים מקומיים או בענן. תוצאות הפלט באתר והתוצאות הרטרוגרדיות מוצגות על מסך התצוגה. במקביל, ממשק התצוגה מצויד בממשק בקרה אינטראקטיבי, שיכול להגדיר, לשלוט ולהתאים פרמטרים רלוונטיים של ציוד המערכת.
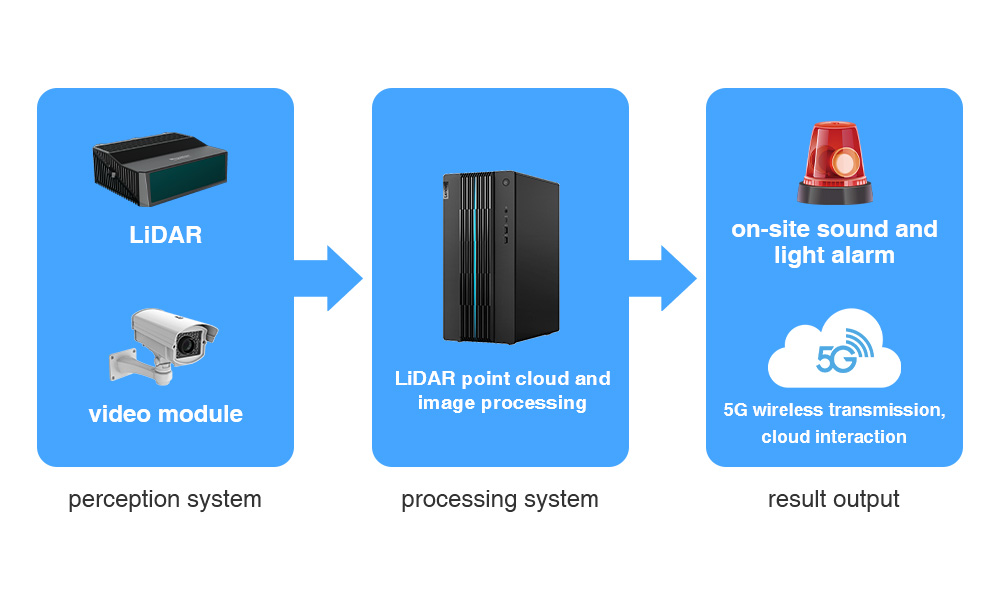
ארכיטקטורת מערכת
3. פונקציות או יתרונות של הפתרון
- טווח זיהוי LiDAR יכול להגיע ל-200 מטר, ושדה הראייה הוא 45°*25°;
- דיוק הזיהוי הוא 99%;
- המערכת מוציאה נתוני מידול תלת מימדיים ונתוני תמונה של כניסת המנהרה בזמן אמת;
- פלט את הגודל, המהירות, הכיוון, הצורה ומידע אחר של האובייקט;
- אזעקת קול ואור מקושרים;
- מימוש ניהול דינמי ודיווח נתוני פלט של כניסות מרובות למנהרות;