מערכת Smart Express Lane מבוססת Neuvition LiDAR
מחבר: זמן פרסום: 11-10-2021 03:10:16
מאמר זה יציג בקצרה את מערכת Smart Express Lane מבוססת Neuvition LiDAR, המסתמכת על חיישני LiDAR, תקשורת אלחוטית ודור חדש של טכנולוגיית אינטרנט להשגת מעקב אחר תעבורה 24 שעות ביממה. שילוב עם מערכת מוניטור מרכזית לעיבוד תיאום תנועה יעיל, הבטחת בטיחות התנועה, שיפור יעילות התנועה ויצירת מערכת תנועה בטוחה, יעילה וידידותית לסביבה.
1. עיקרון מערכת Smart Express Lane מבוסס LiDAR
LiDAR היא מערכת מכ"ם הפולטת קרן לייזר כדי לזהות את המיקום והמהירות של מטרה. עקרון העבודה הוא לשגר קרן לייזר זיהוי למטרה, ולאחר מכן לקבל את אות ההד המוחזר מהמטרה, ולעבד את זמן הטיסה של הלייזר במהירות גבוהה כדי לקבל סצנת ענן נקודתי תלת מימד אמיתי, כמו גם המרחק של המטרה, המהירות, הכיוון, הצורה, הגודל, הגישה ומידע אחר. החוזק העיקרי של מערכת Smart Express Lane מבוססת LiDAR הוא כדלקמן:
- LiDAR פועל ללא תלות באור הסביבה.
- LiDAR יכול לרכוש מידע ממדים מאובייקטים עם דיוק מיקום גבוה (<0.5m).
- Neuvition מצב מוצק LiDAR עם קו 700 ברזולוציה אנכית, 0.01°, טווח הזיהוי היעיל של עד 500 מטר;
- Neuvition LiDAR מגיע עם לייזר 1550nm, יחד עם אלגוריתם מתקדם כדי להבטיח את ביצועי LiDAR במצבים גשומים, מושלגים ומעורפלים.

2. תשתית מערכת Smart Express לנתיבים מבוססת LiDAR
2.1 מקרה 1:
Neuvition Titan M1 לכיסוי טווח זיהוי של 150 מטר
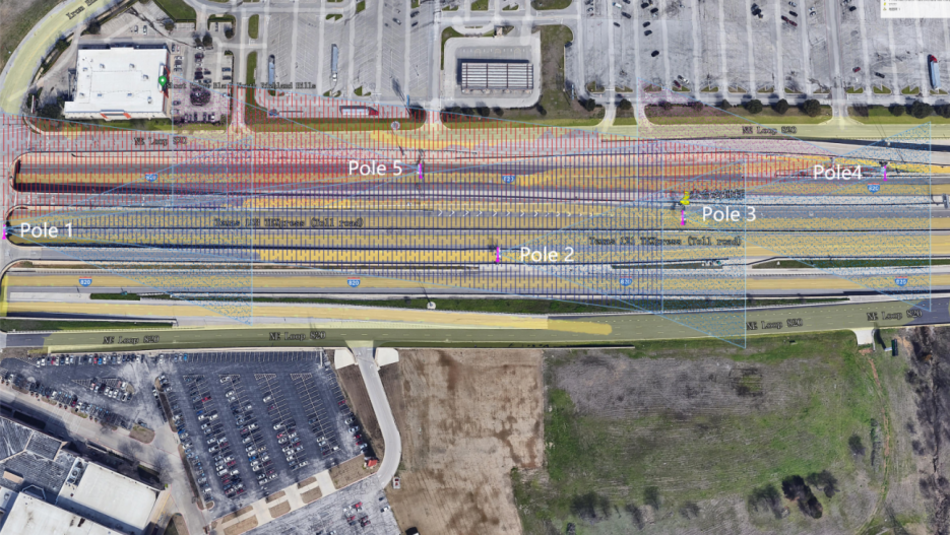
(קוטב-2, מוט-3)

מורכב ממרכיבי החומרה הבאים:
· 1 x Titan M1
· 1 x מחשב אדג'
· 1 x ארון מתג

מיקום הרכבה (גובה): 5 מ';
זווית התקנה: -5 מעלות;
טווח זיהוי: 20m-150m;
דיוק מיקום: <0.5m;
ממשק: 4G LTE;
2.2 מקרה 2:
טיטאן M1+ טיטאן M1-R לכסות טווח זיהוי של 400 מטר
(קוטב-1, מוט-4, מוט-5)

מורכב ממרכיבי החומרה הבאים:
· 1 x Titan M1
· 1 x Titan M1-R
· 2 x מחשב אדג'
1 x ארון מתג

טיטאן M1
מיקום הרכבה (גובה): 5 מ';
זווית התקנה: -5 מעלות;
טווח זיהוי: 20m-150m;
דיוק מיקום: <0.5m;
מיקום הרכבה (גובה): 5 מ'
זווית התקנה: -3.5 מעלות
טווח זיהוי: 150m-400m
דיוק מיקום: <0.7 מ'
ממשק: 4G LTE;
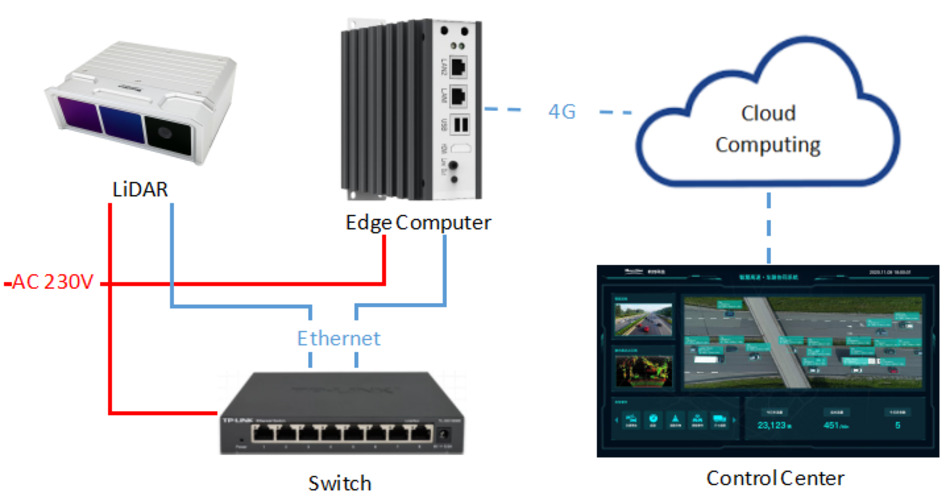
3. חומרה במערכת Smart Express Lane מבוססת LiDAR
4. תוכנה במערכת Smart Express Lane מבוססת LiDAR
המודולים הבאים זמינים ביישום זה:
- פונקציית זיהוי אובייקט: אלגוריתם הלמידה העמוק המתקדם של Neuvition יכול לזהות את המשאית, האופנוע, הולכי הרגל וכו', הוא יכול להוציא מידע כגון סוג, כיוון, מרחק, מהירות, כיוון תנועה וזרימה;
- זיהוי מהירות רכב;
- פונקציית מקליט אירועים: Neuvition מצב מוצק LiDAR בנוי במצלמה, כל האירועים החריגים יכולים להקליט על ידי ענן נקודות תלת מימד ותמונה דו מימדית כגון מהירות יתר, גודל יתר וכו'. כל הנתונים ונתוני התהליך מתועדים באופן קבוע וחלק. ניתן לכתוב את הנתונים בחזרה לתוכנית לצורך ניתוח.
- סטטיסטיקת תנועה בכבישים;
- סינון ויצוא ידני של בסיס הנתונים בפורמט XML או CSV;

5. תהליך עבודה של מערכת Smart Express Lane מבוססת LiDAR
שלב 1: החיישן מודד את גודל האובייקט (אורך, גובה), את המרחק מהחיישן בשדה הראייה;
שלב 2: נתוני החיישן מעובדים במחשב קצה, לאחר מכן מזהה את האובייקט לפי גודל האובייקט, RGB... (למשל, מנוע, כלי רכב, כלי רכב שאינם מנועים והולכי רגל וכו') ומקצה מספר זיהוי לאובייקט זה;
שלב 3: מעקב אחר מהירות הרכב וכיווני התנועה;
שלב 4: חשב את אורך התור, הפעל אזהרה או אזעקה אם מתגלה הולכי רגל, הרכב עצר בשוליים, רכב נוהג בכיוון הלא נכון,...;
שלב 5: העלאת סרטוני תנועה, מידע תנועה ומידע אזעקה/התרעה לשרת;
