Tecnologia LiDAR e tecnologia di visione AI per soluzioni di trasporto ferroviario (Parte 2-Tecnologia)
Autore: Data di pubblicazione: 15/09/2023 09:01:35
In questo articolo analizzeremo come la tecnologia LiDAR e la tecnologia di visione artificiale basate sull'intelligenza artificiale funzionano per il rilevamento delle intrusioni negli ingressi delle gallerie ferroviarie.
I. Principio tecnico
1. Tecnologia di visione AI
Il sistema raccoglie immagini in tempo reale davanti all'ingresso del tunnel attraverso sensori visivi e le invia al sistema host. L'host esegue l'elaborazione, l'analisi e l'archiviazione in tempo reale sull'immagine video sorgente. Il modulo di analisi visiva identifica in modo intelligente gli oggetti estranei sul percorso e li contrassegna nel flusso video. Il flusso video viene quindi trasmesso al modulo di elaborazione della fusione dei dati attraverso un'interfaccia interna. Questo sistema viene utilizzato principalmente per rilevare intrusioni a lunga distanza di oggetti estranei. Il principio di rilevamento è mostrato nella figura seguente:
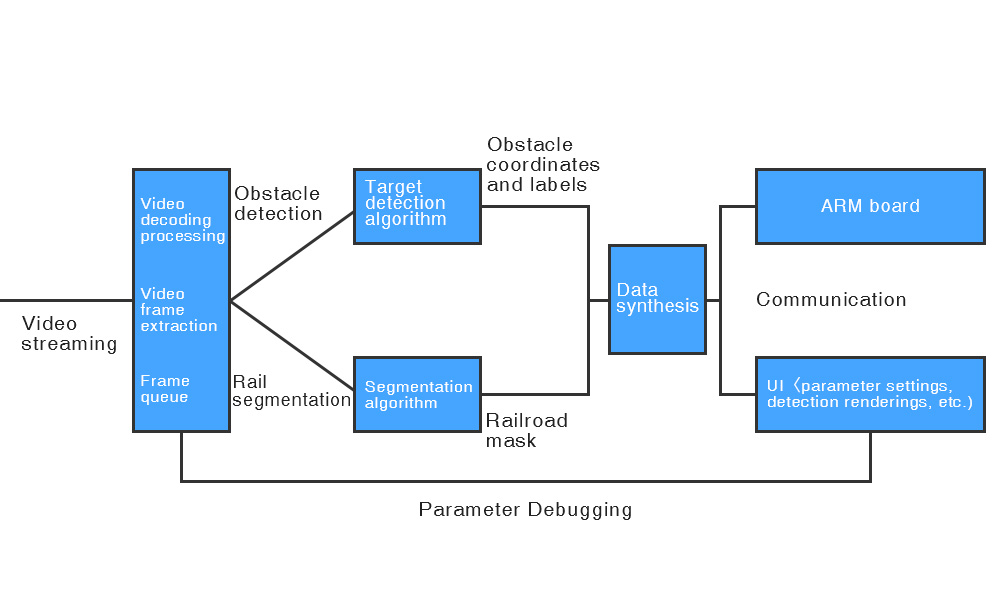
Diagramma schematico dell'ispezione visiva
① Modulo di raccolta dati della telecamera: per raccogliere informazioni sui dati del flusso RTSP dalle telecamere industriali attraverso la LAN e il sistema utilizza la decodifica hard per decodificare i dati codificati;
② Modulo di rilevamento del target: utilizzando l'algoritmo della rete neurale profonda per rilevare in modo intelligente gli ostacoli in tempo reale, il processo include l'estrazione delle funzionalità, la regressione dei confini e la classificazione del classificatore;
③ Modulo di segmentazione ferroviaria: utilizza algoritmi di rete neurale profonda per identificare in modo intelligente le rotaie in tempo reale;
④ Modulo di compensazione della previsione: utilizza l'algoritmo del filtro di Kalman per tracciare e compensare la posizione in tempo reale degli ostacoli;
⑤ Modulo di elaborazione della fusione dei dati: i risultati del rilevamento degli ostacoli visivi verranno trasmessi al modulo di elaborazione della fusione dei dati. La scena di rilevamento è mostrata in figura:
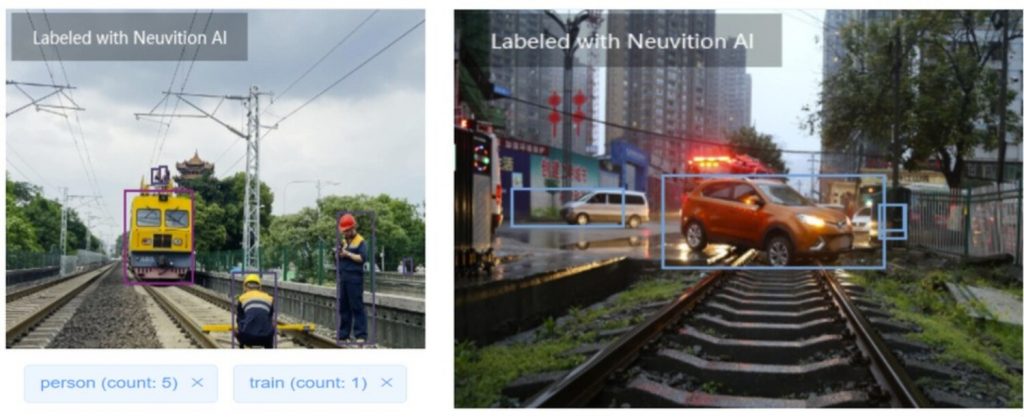
Visione AI utilizzata per rilevare scene
2. Tecnologia LiDAR
Basandosi sulla tecnologia di misurazione del segnale eco laser ad alta precisione, i dati della nuvola di punti davanti all'ingresso del tunnel vengono raccolti per ottenere immagini tridimensionali attraverso la modellazione dei dati. I dati della nuvola di punti appena ottenuti vengono inviati all'host del sistema. Il processore LiDAR combina algoritmi per calcolare e analizzare (confrontando con i dati esistenti) e memorizzare i dati della nuvola di punti rilevati dal LiDAR di fronte, ottenendo informazioni sull'orientamento, le dimensioni e la distanza degli oggetti intrusi. Basato sulla sua struttura logica, fornisce un allarme tempestivo, principalmente per il rilevamento di oggetti estranei a distanza ravvicinata. La tecnologia LiDAR ha caratteristiche tecniche come l'elevata precisione di rilevamento e l'intensità dell'eco accurata.
II. Introduzione alla soluzione
1. Introduzione alla soluzione
In questa soluzione viene adottato Neuvition LiDAR e la telecamera è quella specificata dal cliente o la telecamera convenzionale sul mercato abbinata alla tecnologia Neuvition.
Il progetto utilizza un LiDAR Titan M1 a linea singola ad alta risoluzione e un modulo di acquisizione della telecamera per realizzare la scansione tridimensionale e l'acquisizione di immagini dell'ingresso del tunnel. Il sistema ottiene dati della nuvola di punti in tempo reale attraverso la scansione LiDAR, quindi analizza ed elabora questi dati, utilizzando algoritmi di clustering e confronto per il monitoraggio in tempo reale e l'allarme tempestivo di oggetti intrusi. Allo stesso tempo, il sistema è dotato anche di un modulo di acquisizione video per l'acquisizione di immagini e dati video in tempo reale. L'algoritmo AI viene utilizzato per identificare gli oggetti intrusi ed elaborare in modo completo due risultati di riconoscimento per generare un segnale di allarme precoce e attivare il modulo di allarme acustico e luminoso in loco. Inoltre, il sistema dispone di funzionalità di comunicazione wireless 5G, che possono trasmettere dati di nuvole di punti e immagini in tempo reale al server cloud per un allarme tempestivo a livello di piattaforma.
All'ingresso del tunnel, utilizziamo LiDAR e una telecamera, integrata da un computer host, per interagire con il server tramite la comunicazione wireless 5G o la comunicazione in fibra ottica, per ottenere un monitoraggio completo della sicurezza all'ingresso del tunnel e servizi di allarme rapido.
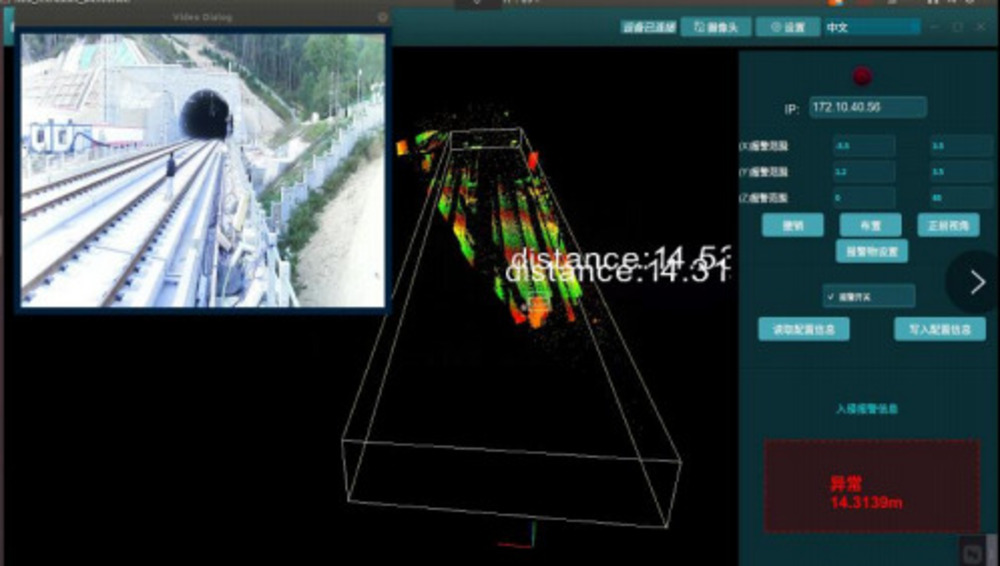
Interfaccia del sistema di monitoraggio delle intrusioni all'ingresso del tunnel
2. Architettura del sistema
Il sistema di monitoraggio delle intrusioni all'ingresso del tunnel ferroviario basato su LiDAR è diviso in tre parti: il sistema di rilevamento, il sistema di elaborazione e il sistema di output dei risultati. Il sistema di percezione utilizza la tecnologia LiDAR a stato solido ad alta risoluzione e moduli di acquisizione della telecamera per raccogliere le informazioni spaziali tridimensionali e le informazioni sull'immagine video sul posto in tempo reale, quindi invia i dati della nuvola di punti e i dati dell'immagine al sistema di elaborazione per l'elaborazione . Il sistema di elaborazione è implementato da un calcolatore di bordi, per eseguire l'elaborazione algoritmica in tempo reale sui dati della nuvola di punti LiDAR. Se la distanza di sicurezza preimpostata viene superata, il sistema attiverà immediatamente un avviso in tempo reale di allarmi acustici e visivi sul posto. Allo stesso tempo, i dati in tempo reale sul posto vengono inviati alla piattaforma cloud attraverso il modulo di comunicazione 5G, per realizzare la visualizzazione remota e il coordinamento dell'elaborazione in loco, e i dati possono essere salvati su server locali o cloud. I risultati dell'output in loco e i risultati retrogradi vengono visualizzati sullo schermo del display. Allo stesso tempo, l'interfaccia del display è dotata di un'interfaccia di controllo interattiva, che può impostare, controllare e regolare i parametri rilevanti dell'apparecchiatura del sistema.
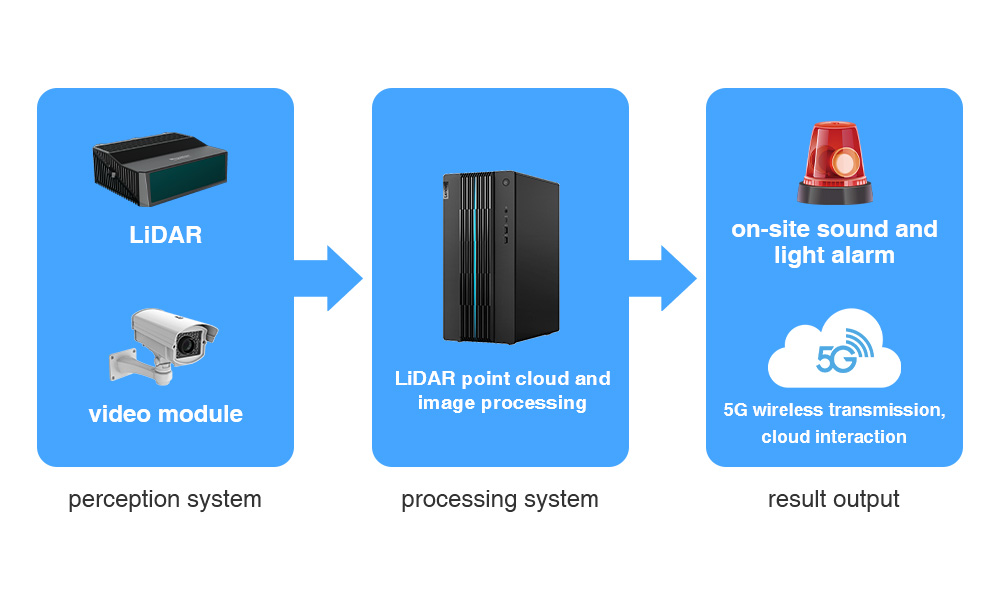
Architettura di sistema
3. Funzioni o vantaggi della soluzione
- Il raggio di rilevamento LiDAR può raggiungere i 200 metri e il campo visivo è 45°*25°;
- La precisione del rilevamento è del 99%;
- Il sistema produce dati di modellazione tridimensionale e dati di immagine dell'imbocco del tunnel in tempo reale;
- Visualizza la dimensione, la velocità, l'orientamento, la forma e altre informazioni dell'oggetto;
- Allarme sonoro e luminoso collegato;
- Realizzare la gestione dinamica e il reporting dei dati di output di più ingressi al tunnel;