Sistema Smart Express Lane basato su Neuvition LiDAR
Autore: Data di pubblicazione: 11/10/2021 03:10:16
Questo articolo introdurrà brevemente il sistema Smart Express Lane basato su Neuvition LiDAR, che si affida a sensori LiDAR, comunicazione wireless e una nuova generazione di tecnologia Internet per ottenere la sorveglianza del traffico 24 ore su XNUMX. Integrazione con il sistema di monitoraggio centrale per elaborare un coordinamento efficace del traffico, garantire la sicurezza del traffico, migliorare l'efficienza del traffico e formare un sistema di traffico stradale sicuro, efficiente e rispettoso dell'ambiente.
1. Principio del sistema Smart Express Lane basato su LiDAR
LiDAR è un sistema radar che emette un raggio laser per rilevare la posizione e la velocità di un bersaglio. Il principio di funzionamento è quello di lanciare un raggio laser di rilevamento sul bersaglio, quindi ricevere il segnale di eco riflesso dal bersaglio ed elaborare il tempo di volo del laser ad alta velocità per ottenere una vera scena di nuvola di punti tridimensionale, nonché la distanza, la velocità, l'orientamento, la forma, le dimensioni, l'atteggiamento e altre informazioni del bersaglio. Il punto di forza del sistema Smart Express Lane basato su LiDAR è il seguente:
- LiDAR funziona indipendentemente dalla luce ambientale.
- LiDAR può acquisire informazioni sulle dimensioni da oggetti con elevata precisione di posizione (<0.5 m).
- Neuvition LiDAR a stato solido con 700 linee in verticale, risoluzione 0.01°, raggio di rilevamento effettivo fino a 500 m;
- Neuvition LiDAR è dotato di laser da 1550 nm, insieme ad un algoritmo avanzato per garantire le prestazioni LiDAR in situazioni di pioggia, neve e nebbia.

2. Infrastruttura del sistema di corsie rapide intelligenti basato su LiDAR
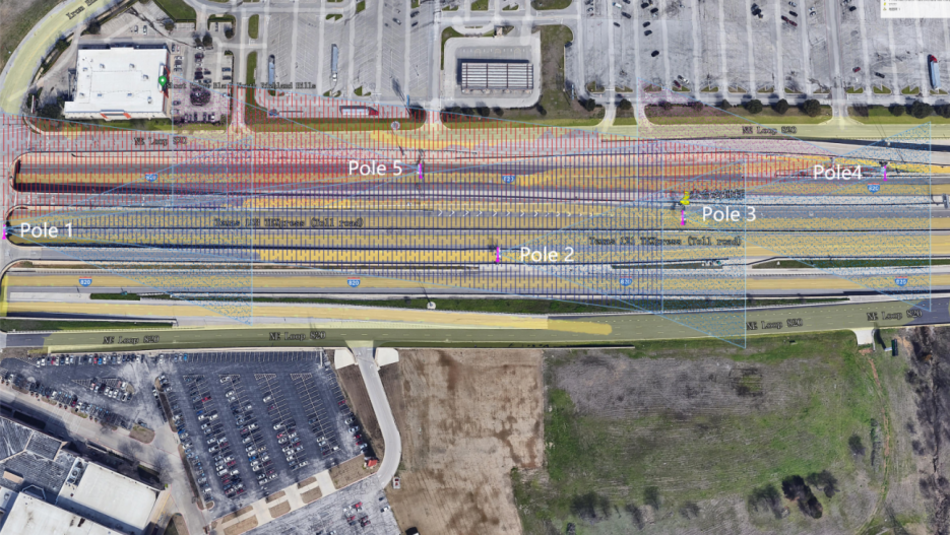
2.1 Caso 1:
Neuvition Titan M1 per coprire un raggio di rilevamento di 150 m
(Polo-2, Polo-3)

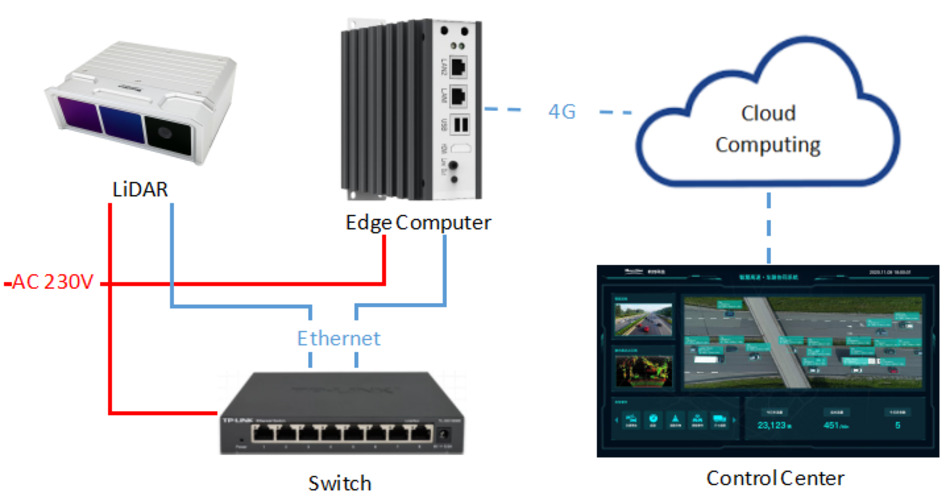
Sono costituiti dai seguenti componenti hardware:
· 1 Titan M1
· 1 computer Edge
· 1 armadio elettrico

Posizione di montaggio (altezza): 5 m;
angolo di installazione: -5 gradi;
Campo di rilevamento: 20 m-150 m;
Precisione della posizione: <0.5 m;
Interfaccia: 4G LTE;
2.2 Caso 2:
Titano M1+ Titano M1-R per coprire un raggio di rilevamento di 400 m
(Polo-1, Polo-4, Polo-5)

Sono costituiti dai seguenti componenti hardware:
· 1 Titan M1
· 1 Titan M1-R
· 2 computer Edge
1 armadio elettrico

Titano M1
Posizione di montaggio (altezza): 5 m;
angolo di installazione: -5 gradi;
Campo di rilevamento: 20 m-150 m;
Precisione della posizione: <0.5 m;
Posizione di montaggio (altezza): 5 m
angolo di installazione: -3.5 gradi
Campo di rilevamento: 150 m-400 m
Precisione della posizione: <0.7 m
Interfaccia: 4G LTE;
3. Hardware nel sistema Smart Express Lane basato su LiDAR
4. Software nel sistema Smart Express Lane basato su LiDAR
In questa applicazione sono disponibili i seguenti moduli:
- Funzione di riconoscimento degli oggetti: L'algoritmo avanzato di deep learning di Neuvition è in grado di riconoscere il camion, la moto, i pedoni, ecc., Può fornire informazioni quali tipo, orientamento, distanza, velocità, direzione del movimento e flusso;
- Rilevamento velocità veicolo;
- Funzione registratore di eventi: Neuvition LiDAR a stato solido integrato in una fotocamera, tutti gli eventi anomali possono essere registrati tramite nuvola di punti 3D e immagini 2D come velocità eccessiva, dimensioni eccessive, ecc. Tutti questi dati e dati di processo vengono registrati in modo permanente e senza soluzione di continuità. I dati possono essere riscritti nel programma per l'analisi.
- Statistiche sul traffico stradale;
- Filtraggio manuale ed esportazione del data base in formato XML o CSV;

5. Processo di lavoro del sistema Smart Express Lane basato su LiDAR
Fase 1: Il sensore misura le dimensioni dell'oggetto (larghezza, lunghezza, altezza) e la distanza dal sensore nel campo visivo;
Fase 2: I dati del sensore vengono elaborati nel computer edge, che riconosce l'oggetto in base alle sue dimensioni, ai valori RGB, ecc. (ad esempio, motori, veicoli, veicoli non a motore, pedoni, ecc.) e assegna un numero ID a tale oggetto;
Fase 3: Tracciamento della velocità e della direzione di movimento del veicolo;
Fase 4: Calcolare la lunghezza della coda, emettere un avviso o un allarme in caso di rilevamento di pedoni, veicolo fermo sulla corsia di emergenza, veicolo che procede contromano, ecc.
Passaggio 5: Caricare i flussi video del traffico, le informazioni sul traffico e le informazioni di allarme/avviso sul server;
