LiDAR-tekniikka ja AI Vision -tekniikka rautatiekuljetusratkaisuille (osa 2 – tekniikka)
Tekijä:Julkaisuaika:2023-09-15 09:01:35
Tässä artikkelissa käsittelemme, miten LiDAR-teknologia ja tekoälynäköteknologia toimivat tunnelien sisäänkäyntien tunkeutumisen havaitsemisessa rautatieliikenteessä.
I. Tekninen periaate
1. AI-näkötekniikka
Järjestelmä kerää reaaliaikaisia kuvia tunnelin sisäänkäynnin edessä visuaalisten antureiden kautta ja lähettää ne järjestelmän isännälle. Isäntä suorittaa reaaliaikaisen käsittelyn, analyysin ja tallennuksen lähdevideokuvalle. Visuaalinen analyysimoduuli tunnistaa älykkäästi vieraat esineet radalla ja merkitsee ne videovirtaan. Videovirta siirretään sitten datafuusiokäsittelymoduuliin sisäisen rajapinnan kautta. Tätä järjestelmää käytetään pääasiassa vieraiden esineiden pitkän matkan tunkeutumisen havaitsemiseen. Havaitsemisperiaate näkyy alla olevassa kuvassa:
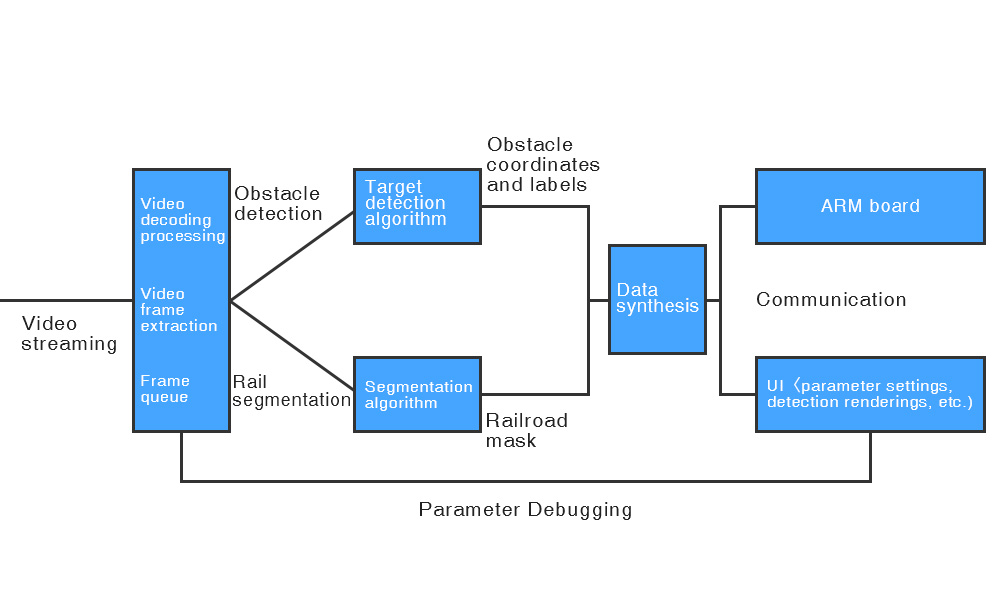
Visuaalisen tarkastuksen kaavio
① Kameran tiedonkeruumoduuli: kerätä RTSP-virran datatietoja teollisuuskameroista lähiverkon kautta, ja järjestelmä käyttää kovaa dekoodausta koodatun tiedon purkamiseen;
② Kohteentunnistusmoduuli: käyttämällä syvän hermoverkkoalgoritmia esteiden älykkääseen havaitsemiseen reaaliajassa, prosessi sisältää piirteiden poimimisen, rajaregression ja luokittelun;
③ Rautateiden segmentointimoduuli: syvän hermoverkkoalgoritmien käyttö kiskojen älykkääseen tunnistamiseen reaaliajassa;
④ Ennustekompensointimoduuli: Kalman-suodatinalgoritmin käyttäminen esteiden reaaliaikaisen sijainnin seuraamiseen ja kompensoimiseen;
⑤ Tietojen yhdistämisen käsittelymoduuli: Visuaalisen esteen havaitsemisen tulokset välitetään datafuusiokäsittelymoduuliin. Havaintokohtaus näkyy kuvassa:
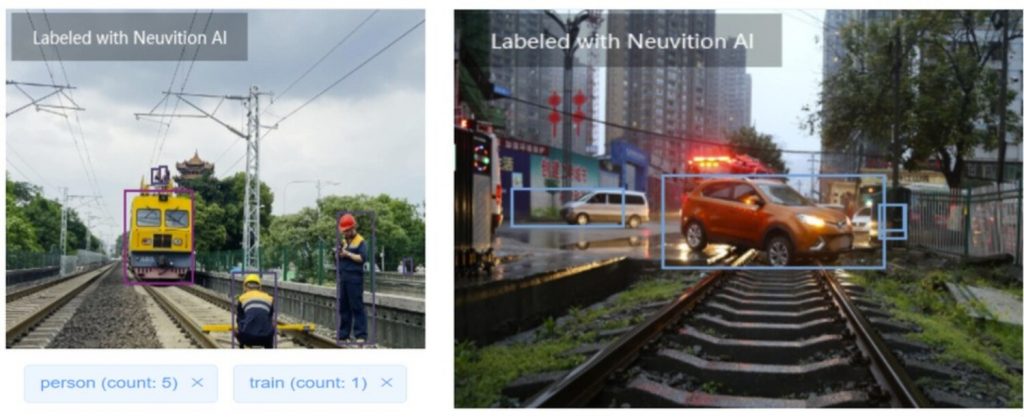
AI Vision käytetään kohtausten havaitsemiseen
2. LiDAR-tekniikka
Korkean tarkkuuden laserkaikusignaalin mittausteknologiaan perustuen tunnelin sisäänkäynnin edestä kerätään pistepilvitietoja kolmiulotteisen kuvantamisen aikaansaamiseksi datamallinnuksen avulla. Äskettäin hankitut pistepilvitiedot lähetetään järjestelmän isännälle. LiDAR-prosessori yhdistää algoritmeja laskeakseen ja analysoidakseen (vertaamalla olemassa olevaan dataan) ja tallentaakseen LiDAR:n havaitseman pistepilvidatan edessä saadakseen tietoa tunkeutuvien kohteiden suunnasta, koosta ja etäisyydestä. Loogisen suunnittelunsa perusteella se antaa varhaisen varoituksen, lähinnä vieraiden esineiden havaitsemiseen lähietäisyydeltä. LiDAR-tekniikalla on teknisiä ominaisuuksia, kuten korkea tunnistustarkkuus ja tarkka kaiun voimakkuus.
II. Ratkaisun esittely
1. Ratkaisun esittely
Ratkaisussa on otettu käyttöön Neuvition LiDAR, ja kamera on asiakkaan määrittelemä tai markkinoilla oleva tavallinen kamera, johon on yhdistetty Neuvition Technology.
Projektissa käytetään korkearesoluutioista yksilinjaista LiDAR Titan M1:tä ja kamerankeräysmoduulia tunnelin sisäänkäynnin kolmiulotteisen skannauksen ja kuvanoton toteuttamiseen. Järjestelmä hankkii reaaliaikaiset pistepilvitiedot LiDAR-skannauksen avulla ja sitten analysoi ja käsittelee nämä tiedot käyttämällä klusterointi- ja vertailualgoritmeja reaaliaikaiseen valvontaan ja tunkeutuvien kohteiden varhaisvaroittamiseen. Samaan aikaan järjestelmä on varustettu myös videonkeräysmoduulilla reaaliaikaisten kuvien ja videotietojen kaappaamiseen. Tekoälyalgoritmia käytetään tunkeutuvien kohteiden tunnistamiseen ja kahden tunnistustuloksen kattavaan käsittelyyn varhaisen varoitussignaalin luomiseksi ja paikan päällä olevan ääni- ja valohälytysmoduulin laukaisemiseksi. Lisäksi järjestelmässä on langattomat 5G-viestintäominaisuudet, jotka voivat välittää reaaliaikaista pistepilvitietoa ja kuvadataa pilvipalvelimelle alustatason ennakkovaroitusta varten.
Tunnelin sisäänkäynnissä käytämme LiDAR:ia ja kameraa isäntätietokoneella täydennettynä vuorovaikutuksessa palvelimen kanssa langattoman 5G-viestinnän tai optisen kuituviestinnän kautta, jotta saavutetaan kattavat tunnelin sisäänkäynnin turvallisuusvalvonta- ja ennakkovaroituspalvelut.
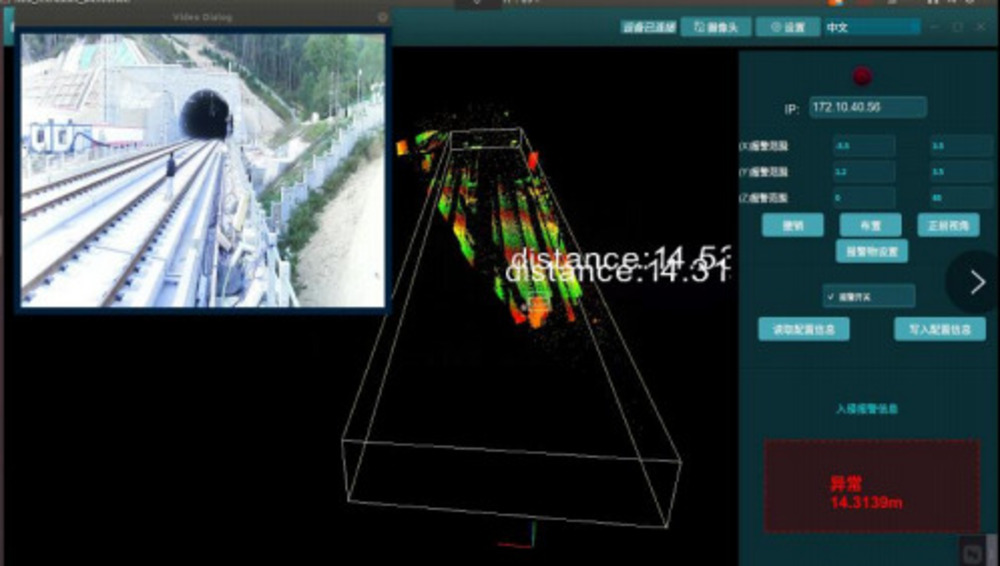
Tunnelin sisäänkäynnin tunkeutumisen valvontajärjestelmän käyttöliittymä
2. Järjestelmän arkkitehtuuri
LiDAR-pohjainen rautatietunnelin sisäänkäynnin tunkeutumisen valvontajärjestelmä on jaettu kolmeen osaan: tunnistusjärjestelmään, käsittelyjärjestelmään ja tulosten tulostusjärjestelmään. Havaintojärjestelmä käyttää korkearesoluutioista solid-state LiDAR-tekniikkaa ja kameran keruumoduuleja kolmiulotteisen paikkatiedon ja videokuvatietojen keräämiseen paikan päällä reaaliajassa ja lähettää sitten pistepilvitiedot ja kuvatiedot käsittelyjärjestelmään käsittelyä varten. . Käsittelyjärjestelmä on toteutettu reunalaskimella, joka suorittaa reaaliaikaisen algoritmin käsittelyn LiDAR-pistepilvidatalle. Jos ennalta asetettu turvaetäisyys ylittyy, järjestelmä laukaisee välittömästi reaaliaikaisen varoituksen paikan päällä olevista ääni- ja visuaalisista hälytyksistä. Samalla paikan päällä oleva reaaliaikainen data lähetetään pilvialustaan 5G-viestintämoduulin kautta etäkatselun ja paikan päällä tapahtuvan käsittelyn koordinoinnin toteuttamiseksi, ja tiedot voidaan tallentaa paikallisille tai pilvipalvelimille. Paikan päällä saadut tulokset ja retrogradiset tulokset näkyvät näyttöruudulla. Samanaikaisesti näyttöliittymä on varustettu interaktiivisella ohjausliitännällä, jolla voidaan asettaa, ohjata ja säätää järjestelmän laitteiston asiaankuuluvia parametreja.
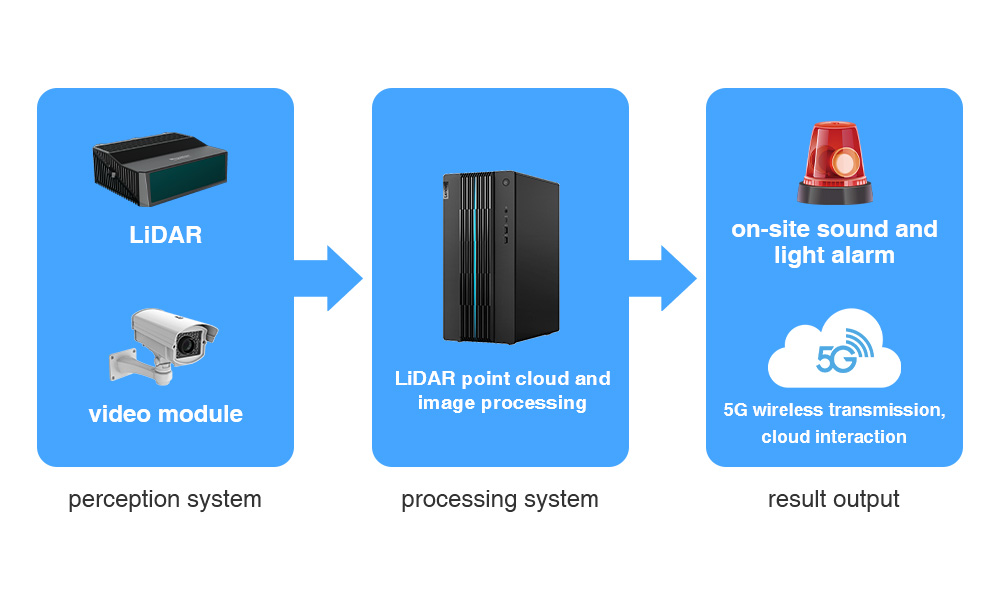
Järjestelmäarkkitehtuuri
3. Ratkaisun toiminnot tai edut
- LiDAR-tunnistusalue voi olla 200 metriä, ja näkökenttä on 45°*25°;
- Havaintotarkkuus on 99 %;
- Järjestelmä tuottaa reaaliajassa kolmiulotteisia mallinnustietoja ja kuvadataa tunnelin sisäänkäynnistä;
- Tulostaa kohteen koko, nopeus, suunta, muoto ja muut tiedot;
- Yhdistetty ääni- ja valohälytys;
- Toteuta useiden tunnelin sisäänkäyntien dynaaminen hallinta ja lähtötietojen raportointi;