Neuvition LiDAR -pohjainen Smart Express Lane System
Tekijä:Julkaisuaika:2021-10-11 03:10:16
Tässä artikkelissa esitellään lyhyesti Neuvition LiDAR -pohjainen Smart Express Lane System, joka perustuu LiDAR-antureihin, langattomaan viestintään ja uuden sukupolven Internet-teknologiaan 24 tunnin liikenteenvalvontaan. Integroi keskusvalvontajärjestelmään tehokkaan liikenteen koordinoinnin käsittelemiseksi, liikenneturvallisuuden varmistamiseksi, liikenteen tehokkuuden parantamiseksi ja turvallisen, tehokkaan ja ympäristöystävällisen tieliikennejärjestelmän muodostamiseksi.
1. LiDAR-pohjainen Smart Express Lane -järjestelmän periaate
LiDAR on tutkajärjestelmä, joka lähettää lasersäteen kohteen sijainnin ja nopeuden havaitsemiseksi. Toimintaperiaate on laukaista tunnistuslasersäde kohteeseen ja vastaanottaa sitten kohteesta heijastuva kaikusignaali ja käsitellä laserin lentoaika suurella nopeudella, jotta saadaan todellinen kolmiulotteinen pistepilvikohtaus, sekä kohteen etäisyys, nopeus, suunta, muoto, koko, asenne ja muut tiedot. LiDAR-pohjaisen Smart Express Lane Systemin vahvuus on seuraava:
- LiDAR toimii ympäristön valosta riippumatta.
- LiDAR voi hankkia mittatietoja objekteista suurella sijaintitarkkuudella (<0.5 m).
- Neuvition solid-state LiDAR 700 viivalla pystysuorassa, 0.01° resoluutio, tehokas tunnistusalue jopa 500 m;
- Neuvition LiDAR toimii 1550 nm:n laserin ja edistyneen algoritmin kanssa, joka varmistaa LiDAR-suorituskyvyn sateisissa, lumisissa ja sumuisissa tilanteissa.

2. LiDAR- pohjainen älykäs pikakaistajärjestelmäinfrastruktuuri
2.1 Tapaus 1:
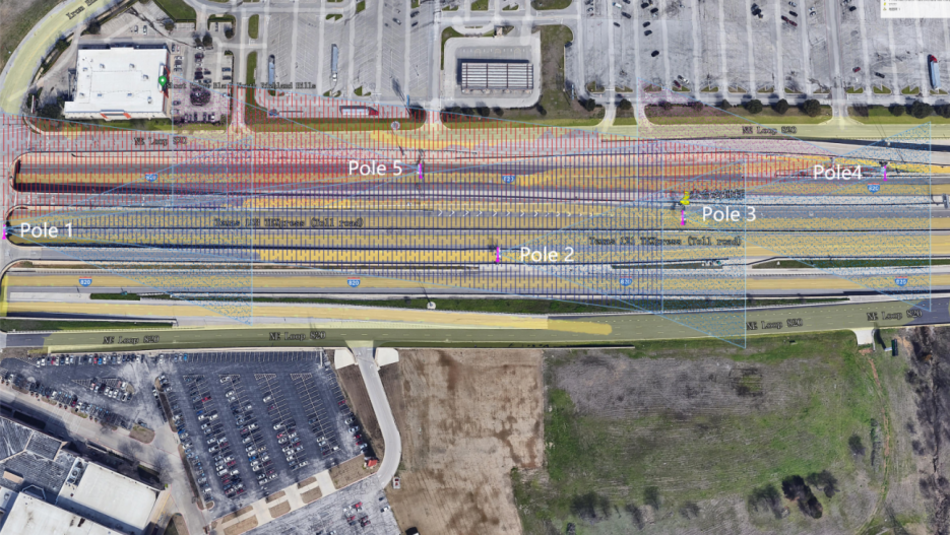
Neuvition Titan M1 kattaa 150 metrin tunnistusalueen
(napa-2, napa-3)

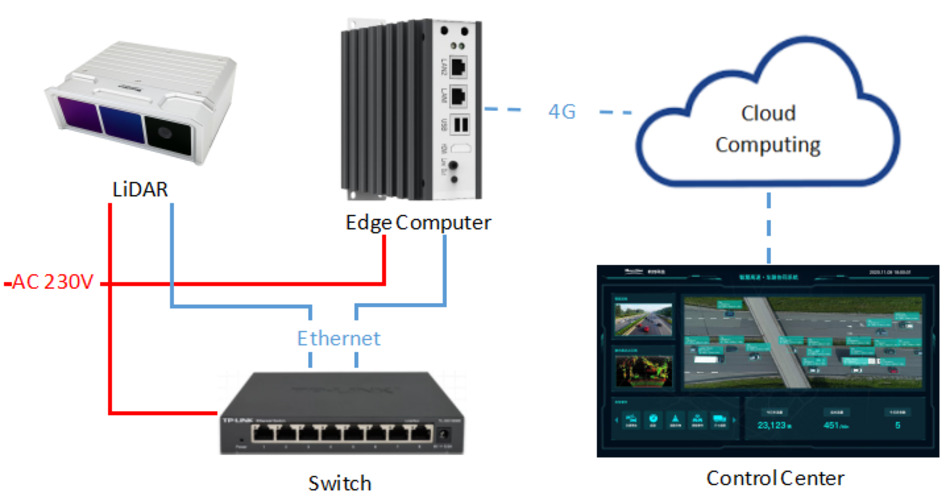
Koostuu seuraavista laitteistokomponenteista:
· 1 x Titan M1
· 1 x Edge-tietokone
· 1 x kytkinkaappi

Asennusasento (korkeus): 5m;
asennuskulma: -5 astetta;
Havaintoalue: 20m-150m;
Asennon tarkkuus: <0.5m;
Liitäntä: 4G LTE;
2.2 Tapaus 2:
Titan M1+ Titan M1-R kattamaan 400 metrin tunnistusalueen
(napa-1, napa-4, napa-5)

Koostuu seuraavista laitteistokomponenteista:
· 1 x Titan M1
· 1 x Titan M1-R
· 2 x Edge-tietokone
1 x kytkinkaappi

Titan M1
Asennusasento (korkeus): 5m;
asennuskulma: -5 astetta;
Havaintoalue: 20m-150m;
Asennon tarkkuus: <0.5m;
Asennusasento (korkeus): 5m
asennuskulma: -3.5 astetta
Havaintoalue: 150m-400m
Asennon tarkkuus: <0.7m
Liitäntä: 4G LTE;
3. LiDAR-pohjaisen Smart Express Lane Systemin laitteisto
4. Ohjelmisto LiDAR-pohjaisessa Smart Express Lane Systemissä
Seuraavat moduulit ovat saatavilla tässä sovelluksessa:
- Objektin tunnistustoiminto: Neuvitionin edistynyt syväoppimisalgoritmi voi tunnistaa kuorma-auton, moottoripyörän, jalankulkijat jne., se voi tulostaa tietoja, kuten tyypin, suunnan, etäisyyden, nopeuden, liikkeen suunnan ja virtauksen;
- Ajoneuvon nopeuden tunnistus;
- Tapahtumatallennustoiminto: Neuvition Solid State LiDAR -rakennettu kameraan, kaikki epänormaalit tapahtumat voidaan tallentaa 3D-pistepilvellä ja 2D-kuvalla, kuten ylinopeus, ylikoko jne. Kaikki nämä tiedot ja prosessitiedot tallennetaan pysyvästi ja saumattomasti. Tiedot voidaan kirjoittaa takaisin ohjelmaan analysointia varten.
- Tieliikennetilastot;
- Tietokannan manuaalinen suodatus ja vienti XML- tai CSV-muodossa;

5. LiDAR-pohjaisen Smart Express Lane Systemin työprosessi
Vaihe 1: Anturi mittaa kohteen koon (mitat, pituus, korkeus) ja etäisyyden anturista näkökentässä;
Vaihe 2: Anturidataa käsitellään reunatietokoneessa, joka tunnistaa sitten kohteen koon, RGB:n… perusteella (esim. moottori, ajoneuvot, muut kuin moottoriajoneuvot ja jalankulkijat jne.) ja antaa tälle kohteelle tunnistenumeron.
Vaihe 3: Ajoneuvon nopeuden ja liikesuunnan jäljittäminen;
Vaihe 4: Laske jonon pituus, anna varoitus tai hälytys, jos havaitaan jalankulkija, ajoneuvo pysähtyy pientareeseen, ajoneuvo ajaa väärään suuntaan jne.;
Vaihe 5: Lataa liikennevideovirrat, liikennetiedot ja hälytys-/varoitustiedot palvelimelle;
